机器人磁力夹爪用于履带板自动搬运
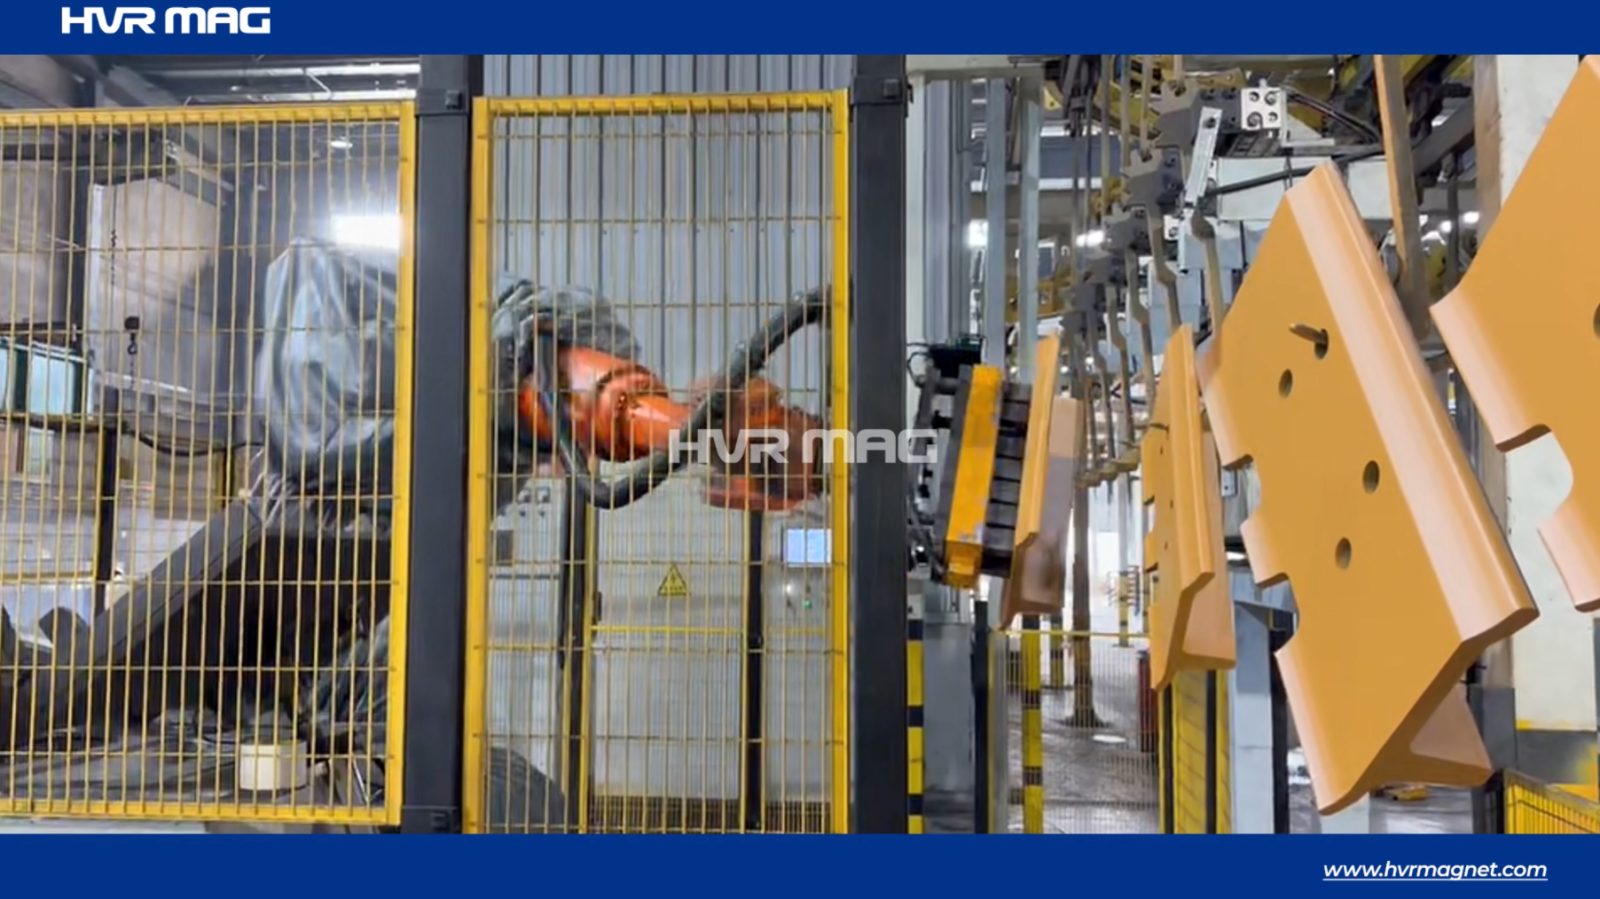
不同齿形的履带板表面带有凸起齿,常规平面磁力或机械夹爪均不适用。HVR MAG 按客户图纸、抓取位置与机器人节拍定制 HEPMP-5815G-GP,采用凸起磁极匹配齿面几何、避开凸起区域。
在自动化生产应用中,机器人磁力夹爪已成为搬运复杂钢件的有效方案。
HVR MAG 近日完成了一个履带板自动卸料的定制项目。客户需要一款能处理不同齿形履带板型号的机器人夹爪。每个工件的抓取面都带有凸起的齿,使常规平面磁力夹爪或机械夹爪都不适用。此外,客户还要求较快的节拍,并希望单台夹爪就能适应不同产品规格,而无需频繁更换工装。
**定制化机器人磁力夹爪设计**
为满足这些要求,HVR MAG 提供了磁铁型号 HEPMP-5815G-GP 电永磁磁力夹爪,按客户的履带板图纸、抓取位置与机器人节拍要求定制设计。该夹爪采用凸起磁极,匹配齿面几何形状,同时避开工件上的凸起部位。这种优化后的磁极布局实现了对各种履带板的稳定抓取,并在整个机器人搬运过程中保持可靠定位。
**机器人磁力夹爪应用成果**
与客户的机械臂集成后,该磁力夹爪实现了成品履带板快速、可重复且无损的搬运。没有气缸或液压机构,电永磁设计简化了系统维护,同时支撑连续高速生产。这套定制方案说明,针对具体应用的磁极设计如何提升严苛制造环境中的机器人物料搬运效率。