2026-07-14 · 磁力抓取器
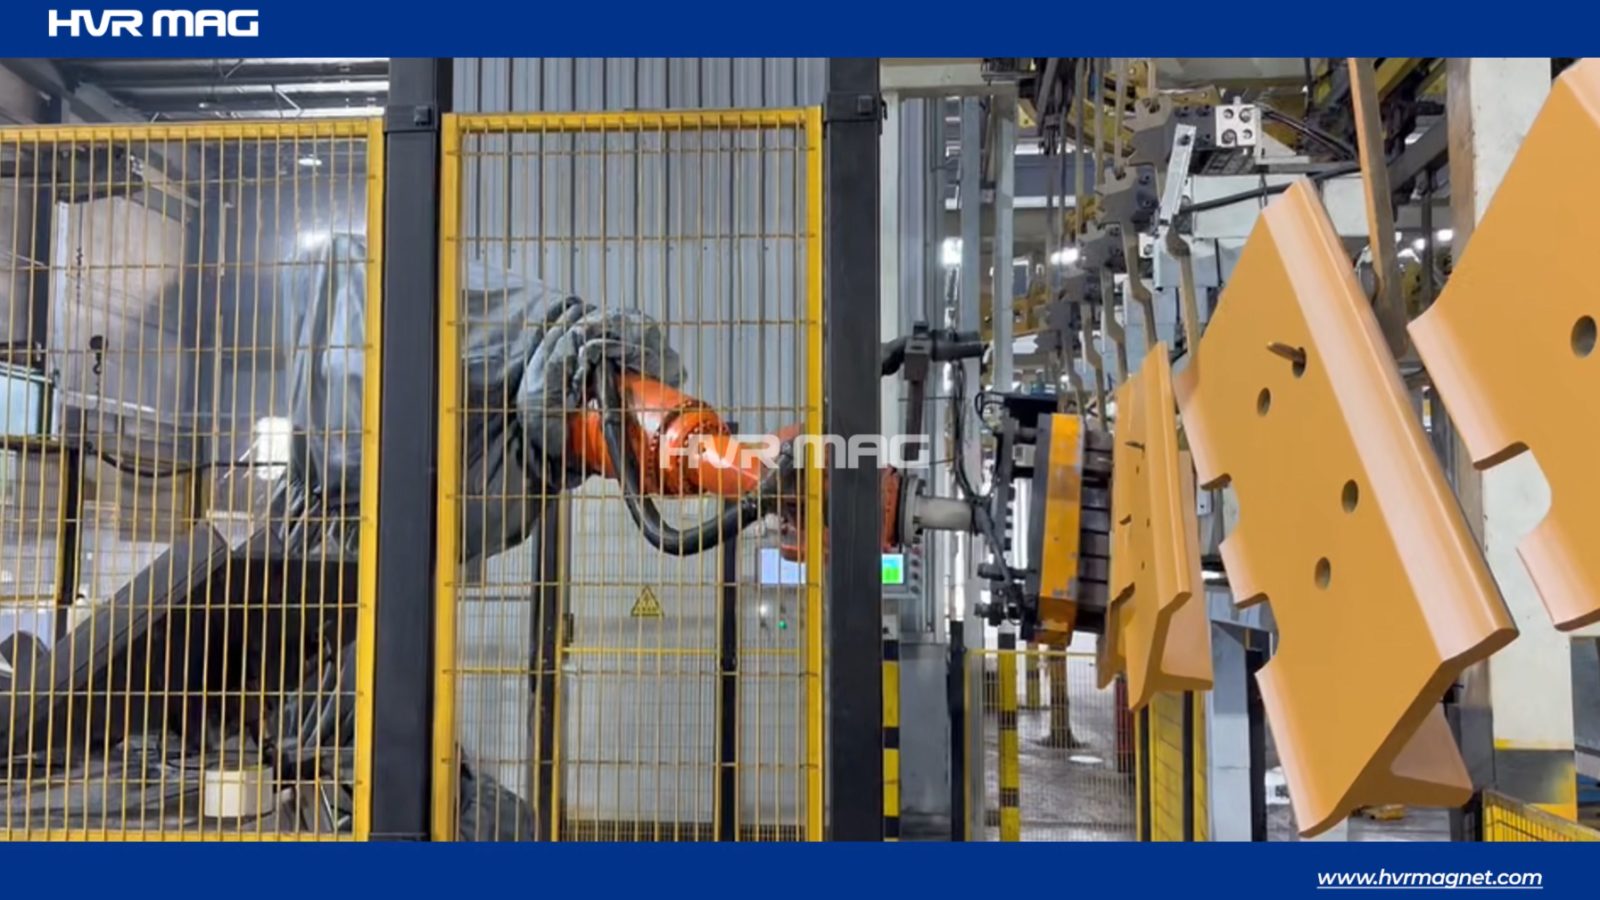
机器人磁力夹爪用于履带板自动搬运
不同齿形的履带板表面带有凸起齿,常规平面磁力或机械夹爪均不适用。HVR MAG 按客户图纸、抓取位置与机器人节拍定制 HEPMP-5815G-GP,采用凸起磁极匹配齿面几何、避开凸起区域。
不同齿形的履带板表面带有凸起齿,常规平面磁力或机械夹爪均不适用。HVR MAG 按客户图纸、抓取位置与机器人节拍定制 HEPMP-5815G-GP,采用凸起磁极匹配齿面几何、避开凸起区域。
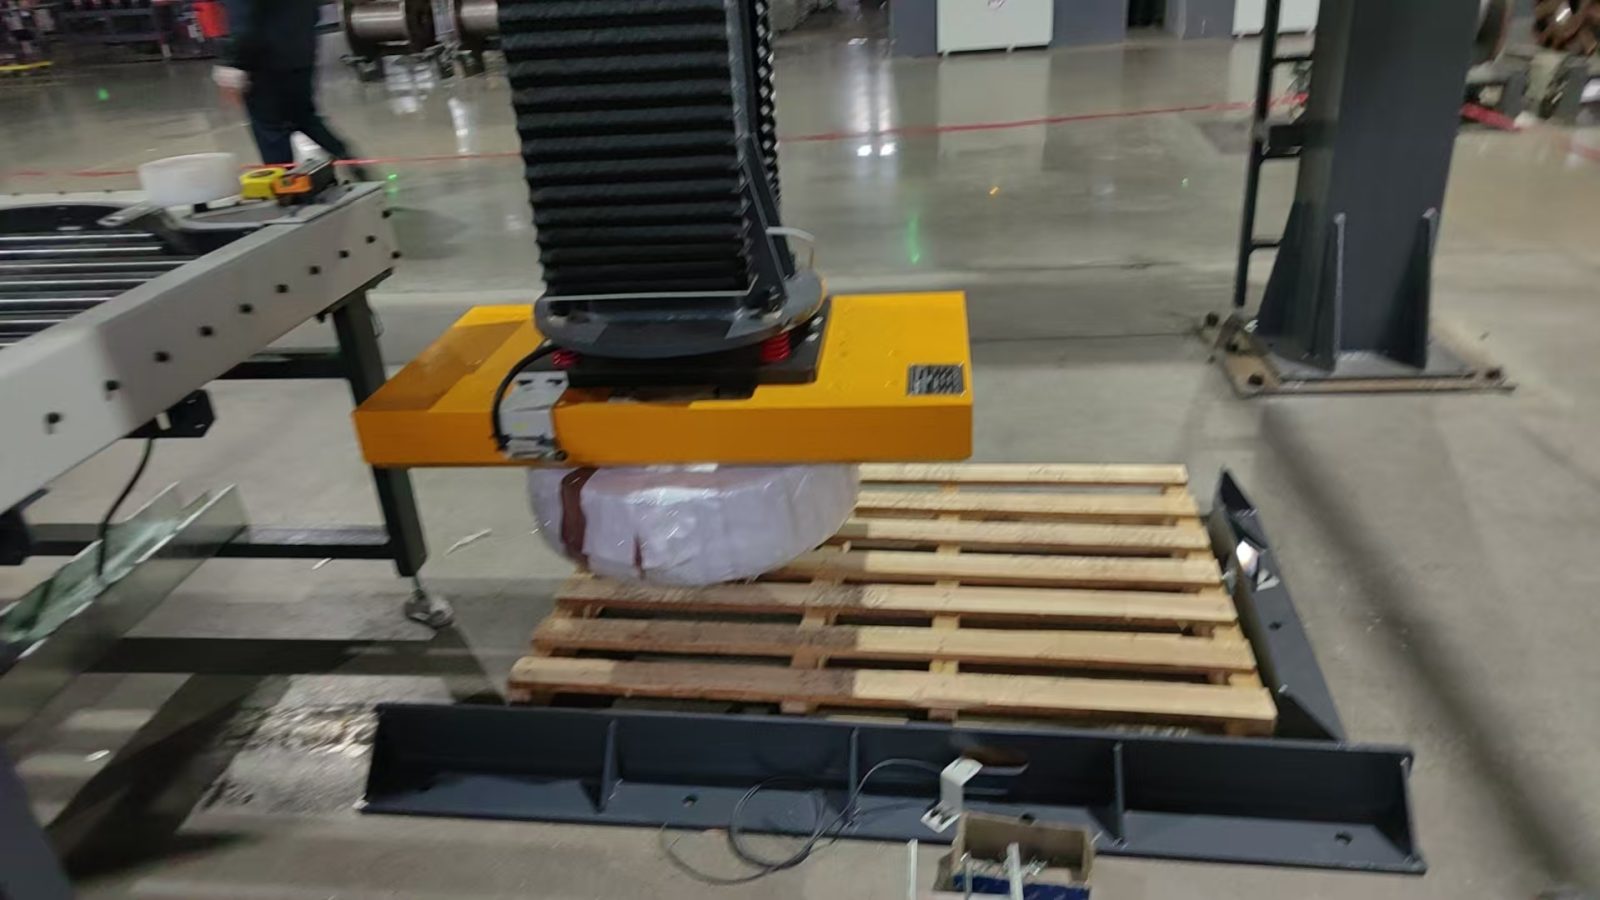
外径 D580–890mm、内径 D315–630mm、高 60–130mm、单件最重约 350kg 的焊丝盘卷,表面光滑使传统抓取低效耗力。方案采用 1 台 HEPMP-9953P200S 配 HEPC21-100C 满波控制器,单通道自...
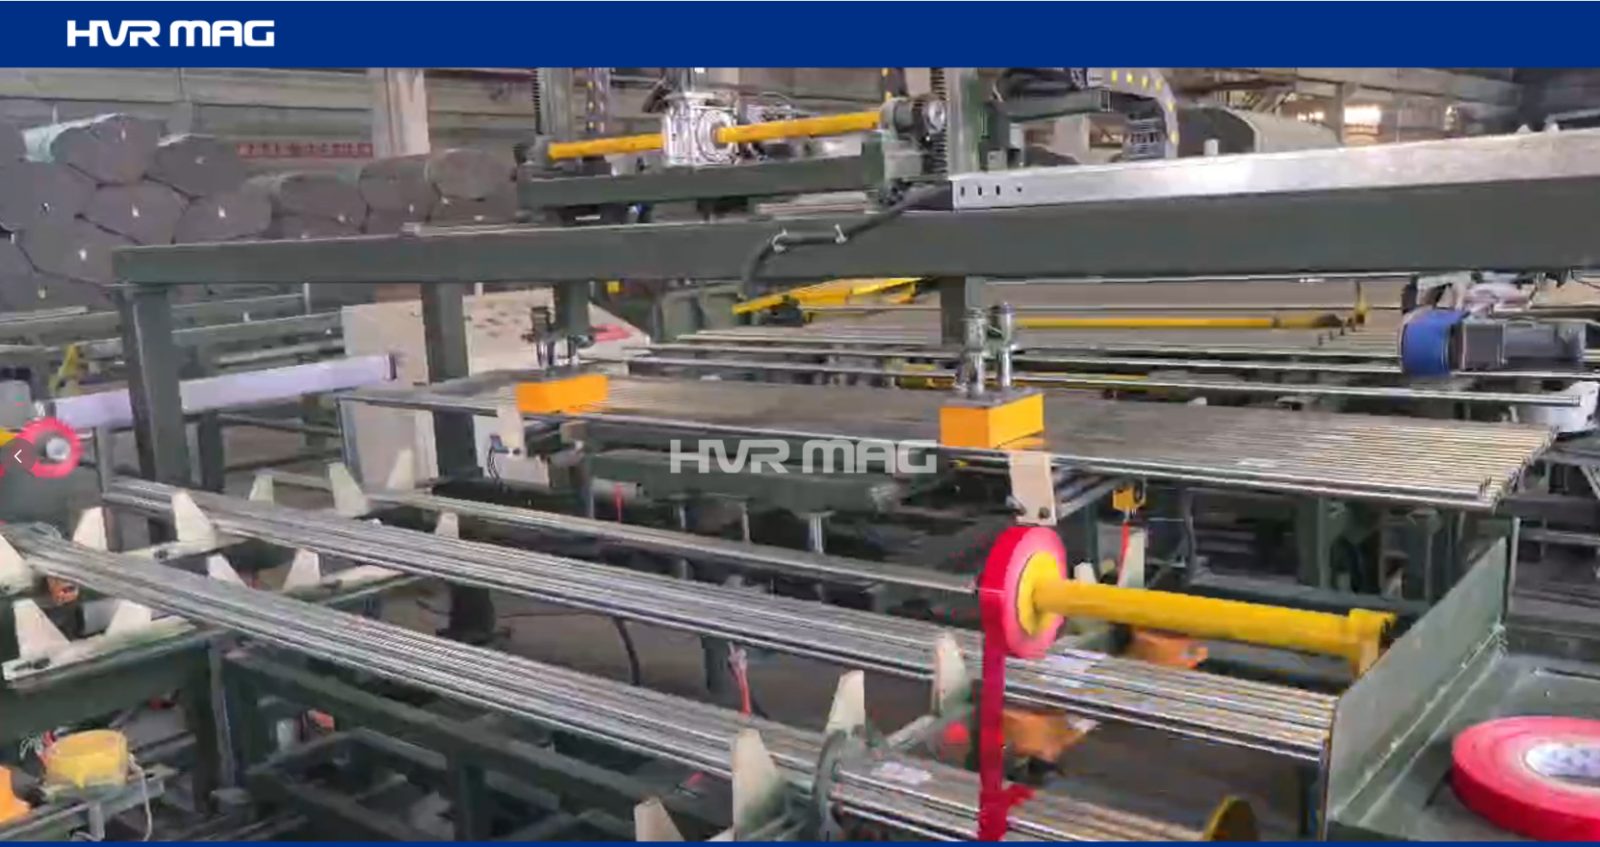
针对成排码垛的钢管(排宽 150mm、壁厚 0.8–1mm、直径 18–35mm、长 3000mm),方案采用 2 台 HEPMSP-2011S-YST-GP 装在自动化龙门上,可一次抓取多件并精确放置到托盘,显著改善节拍与码垛质量。
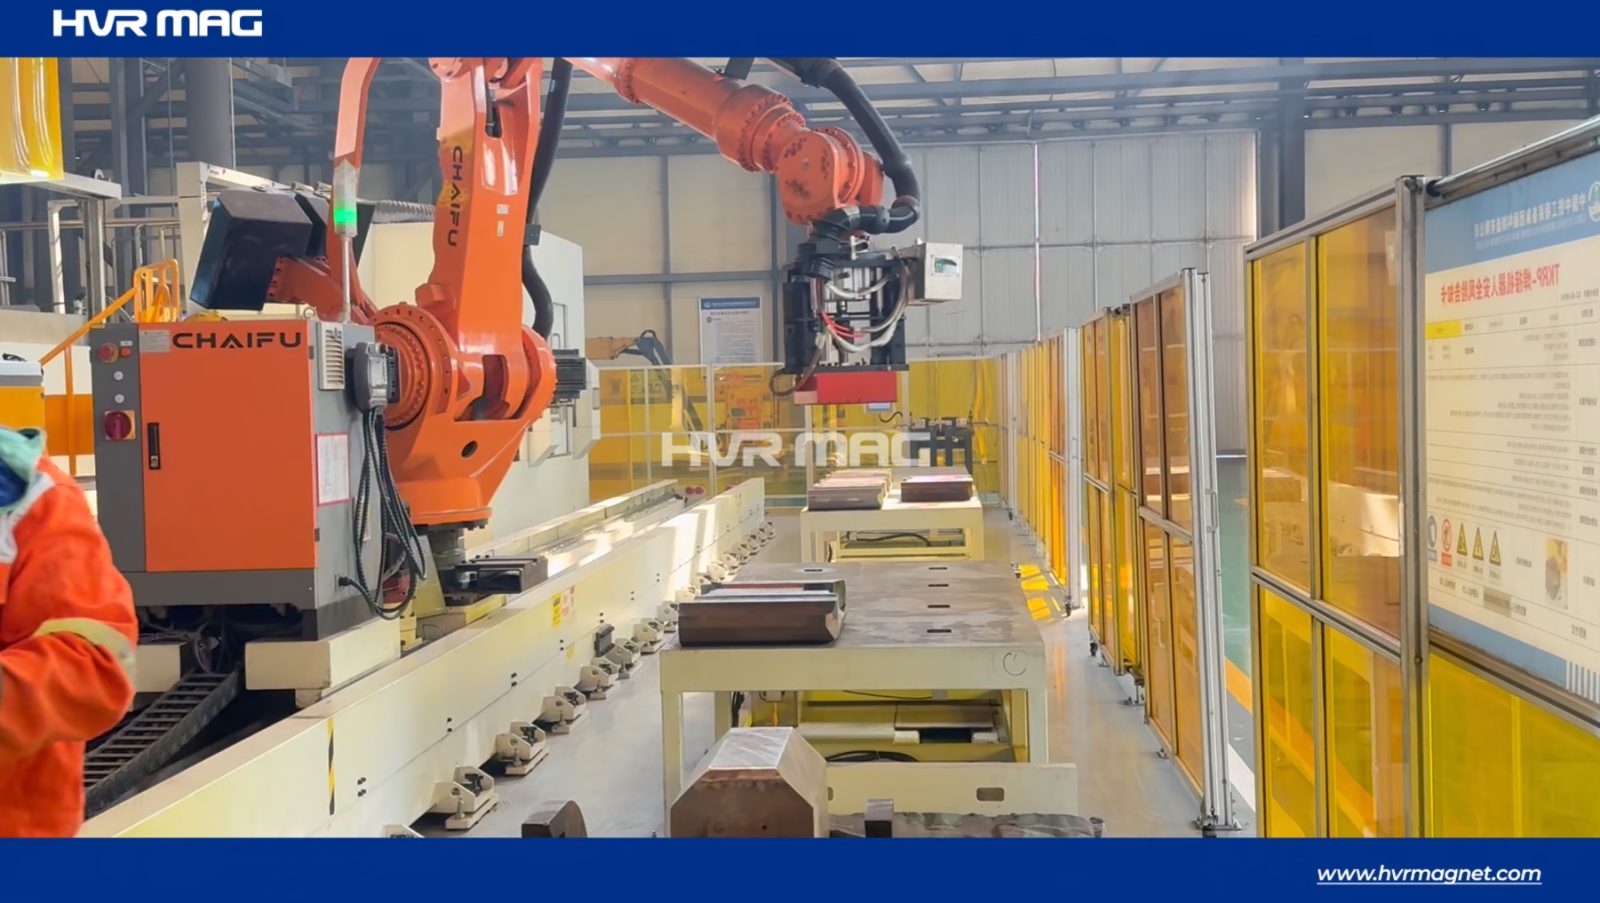
当工件温度达到约 200°C,人工搬运既困难又不安全。HVR MAG 高温磁力夹爪可在 200°C 下运行并保持稳定磁力,通过机械臂或龙门集成实现无直接人工接触的搬运,断电也能保持吸持力。
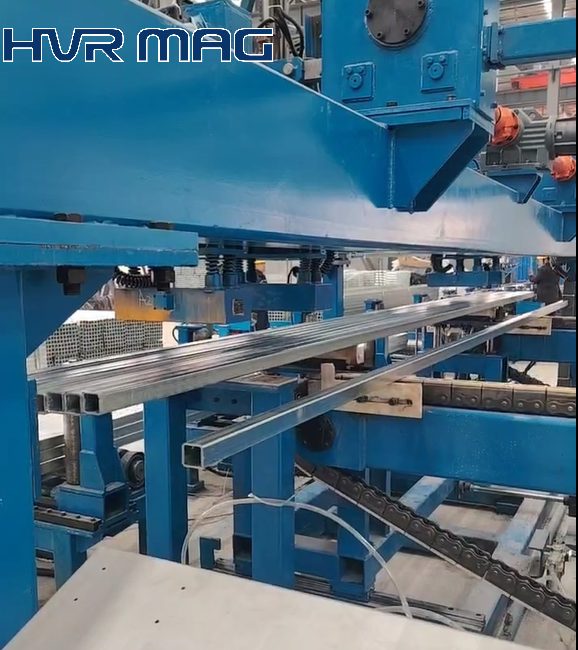
40–80mm 与 30–60mm 断面、壁厚 4–4.5mm 的成排方管,此前高度依赖人工。方案按管束宽度与排布配置多台电永磁,理解间距、高度差与总重,一次起吊转运多根,并针对管子轻微弯曲增大安全系数、优化磁铁长度。
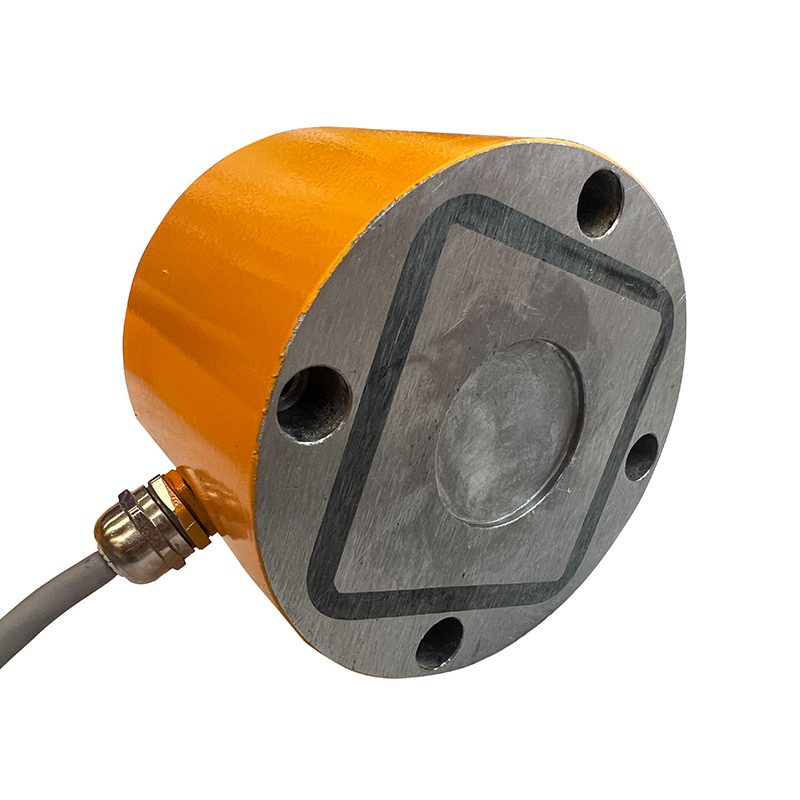
专为焊接工装交付的一批紧凑型电永磁,单台仅 9 kg 却提供高达 320 kg 额定吸持力。磁穿透浅而吸力强,可距焊缝约 30mm 布置,避免电弧干扰、降低工件变形风险。
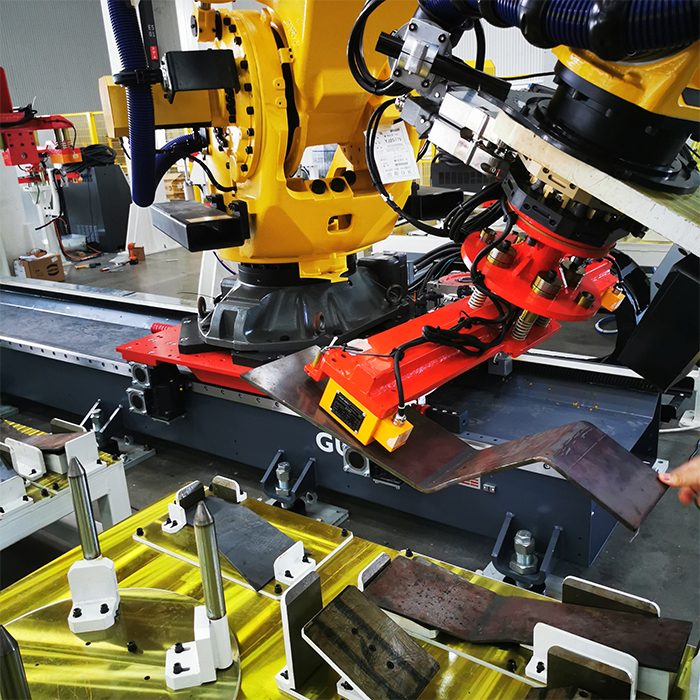
龙门系统集成中常遇四大难题:系统集成复杂、调试周期长、平台兼容性差、通信协议壁垒与技术支持不及时。HVR MAG 以简化集成方案、标准化接口、预测试配置与通用工业通信方式逐一回应。
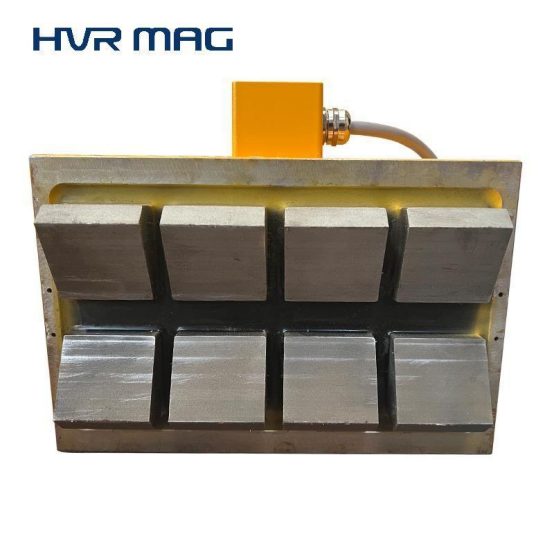
钢管、轴、圆棒等圆柱件的曲面会减少与平磁极的接触面积,限制有效磁力。HVR MAG 采用专门的 V 形磁极设计贴合曲面、大幅增大接触面积,并便于安装到机械臂与自动化龙门上。
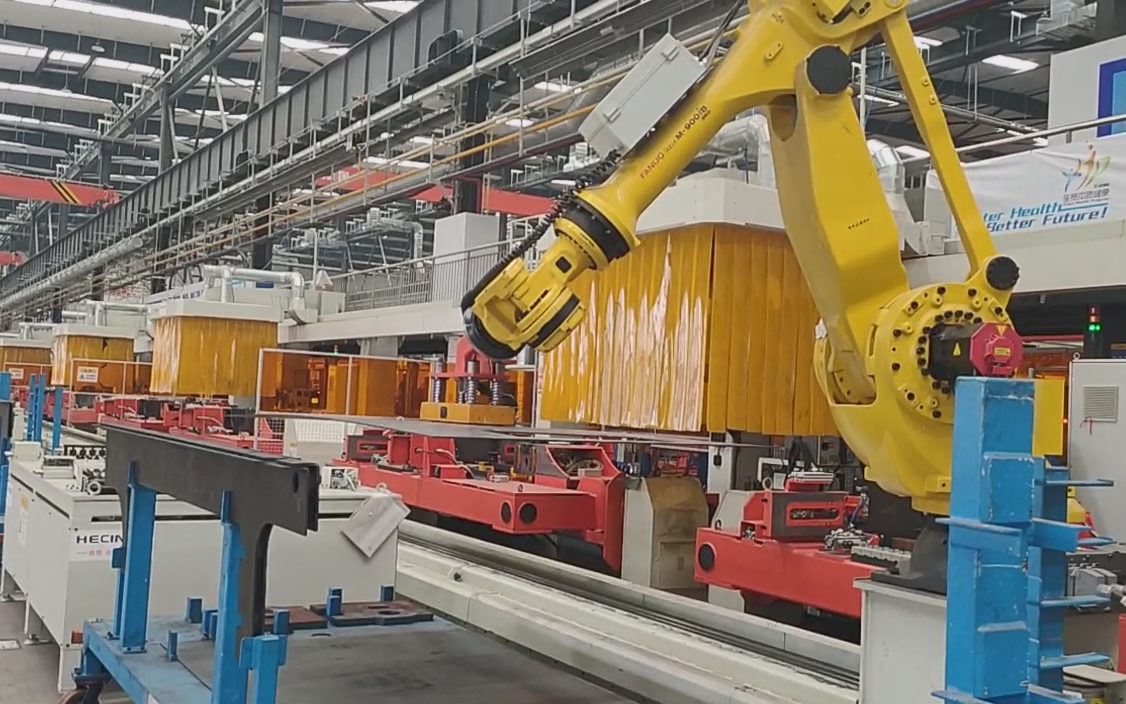
薄钢板柔性强、高速移动中易弯曲或滑移。自动化磁力方案以集中均匀的磁力,从取料到最后落位保持稳定吸持;只在充退磁时耗电、毫秒级响应,且无机械压力,避免划伤、压痕与变形。
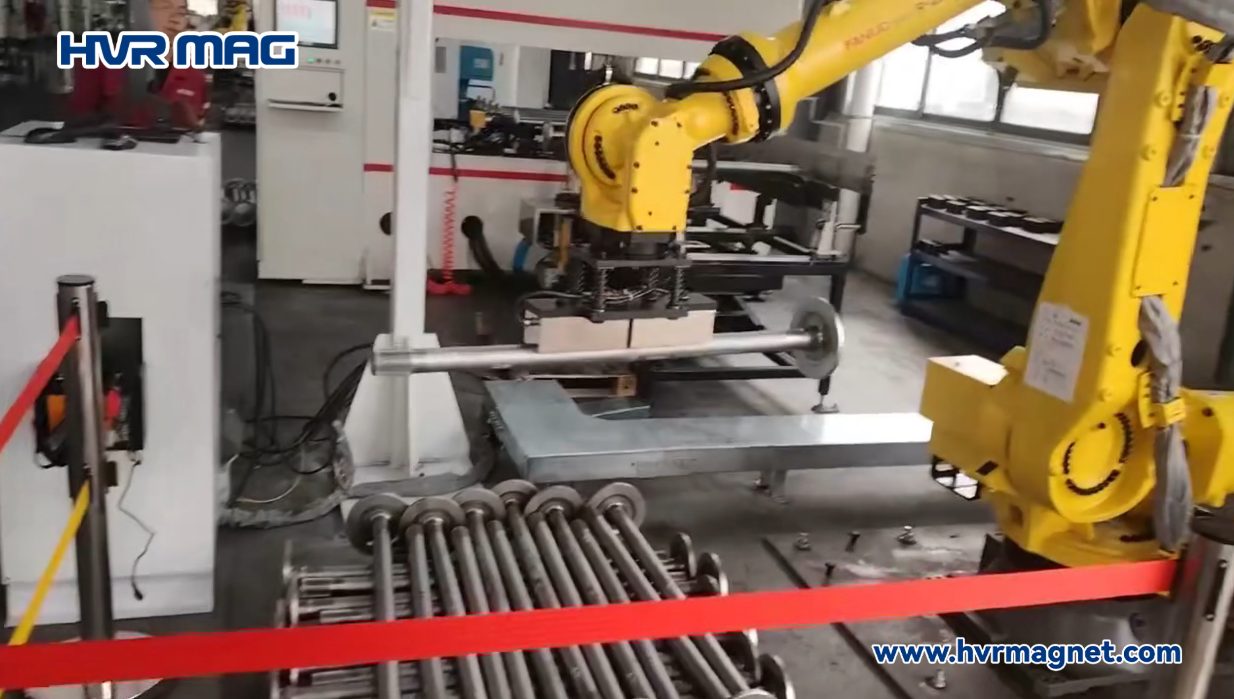
客户需要拾取圆柱轴、在转运中完成翻转、再精确落位。紧凑型电永磁磁力夹爪直接集成到机械臂,由视觉系统引导识别位置与朝向,在旋转与翻转过程中保持强劲吸持力,并能精确放置、无需人工校正。
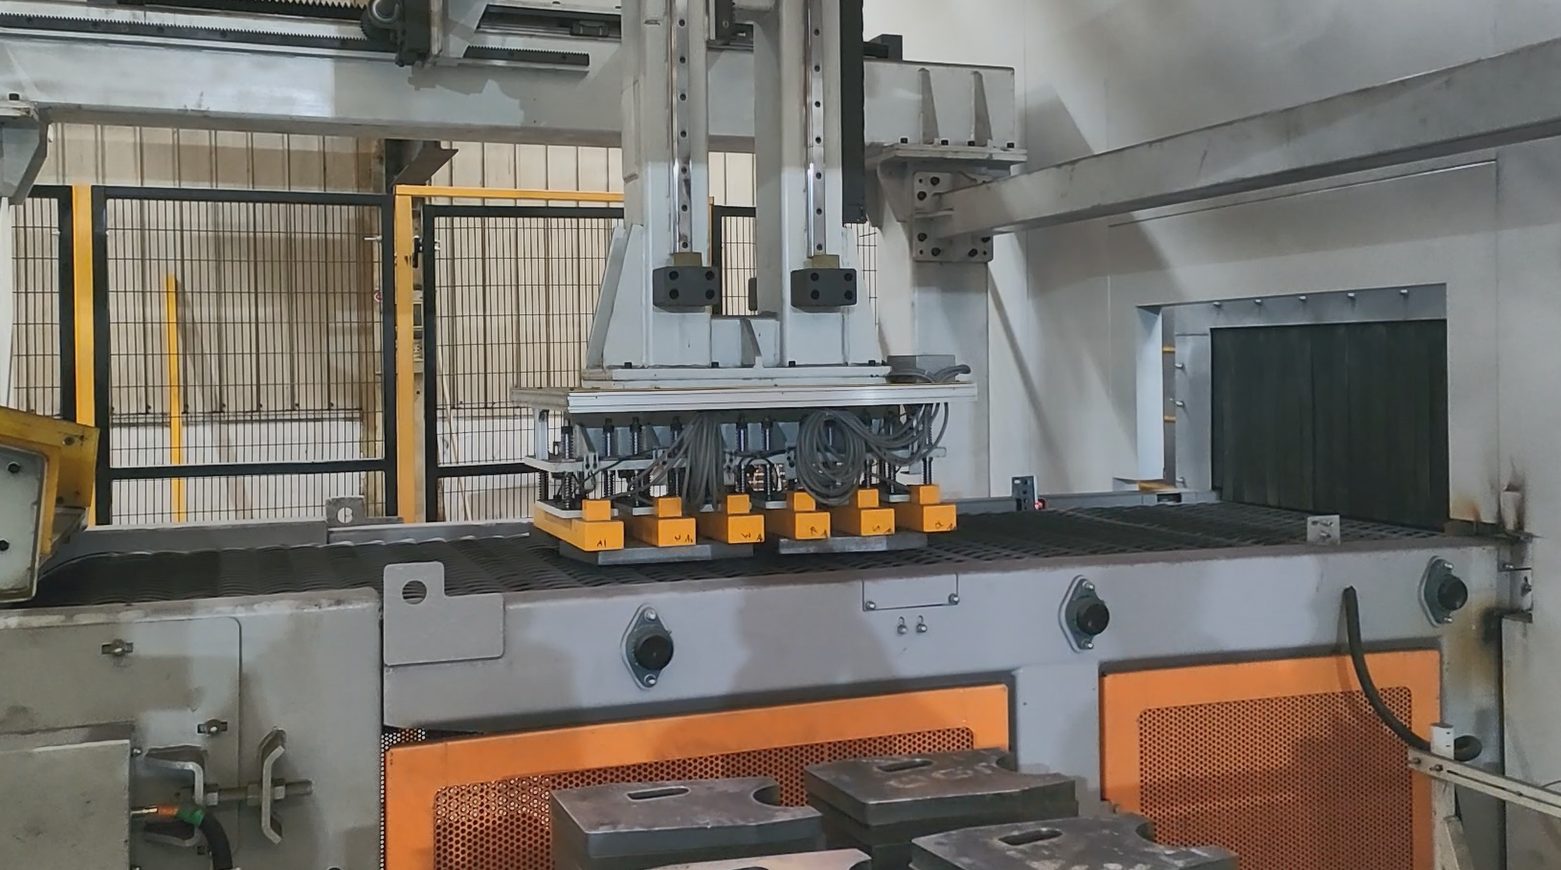
客户需要把钢材切割件从加工台自动转运到码垛区。方案把磁力夹持系统与龙门机器人协同,即使接触面不平整也能稳定抓取,并具备单件搬运能力、断电保磁与只在充退磁时耗电等特点。
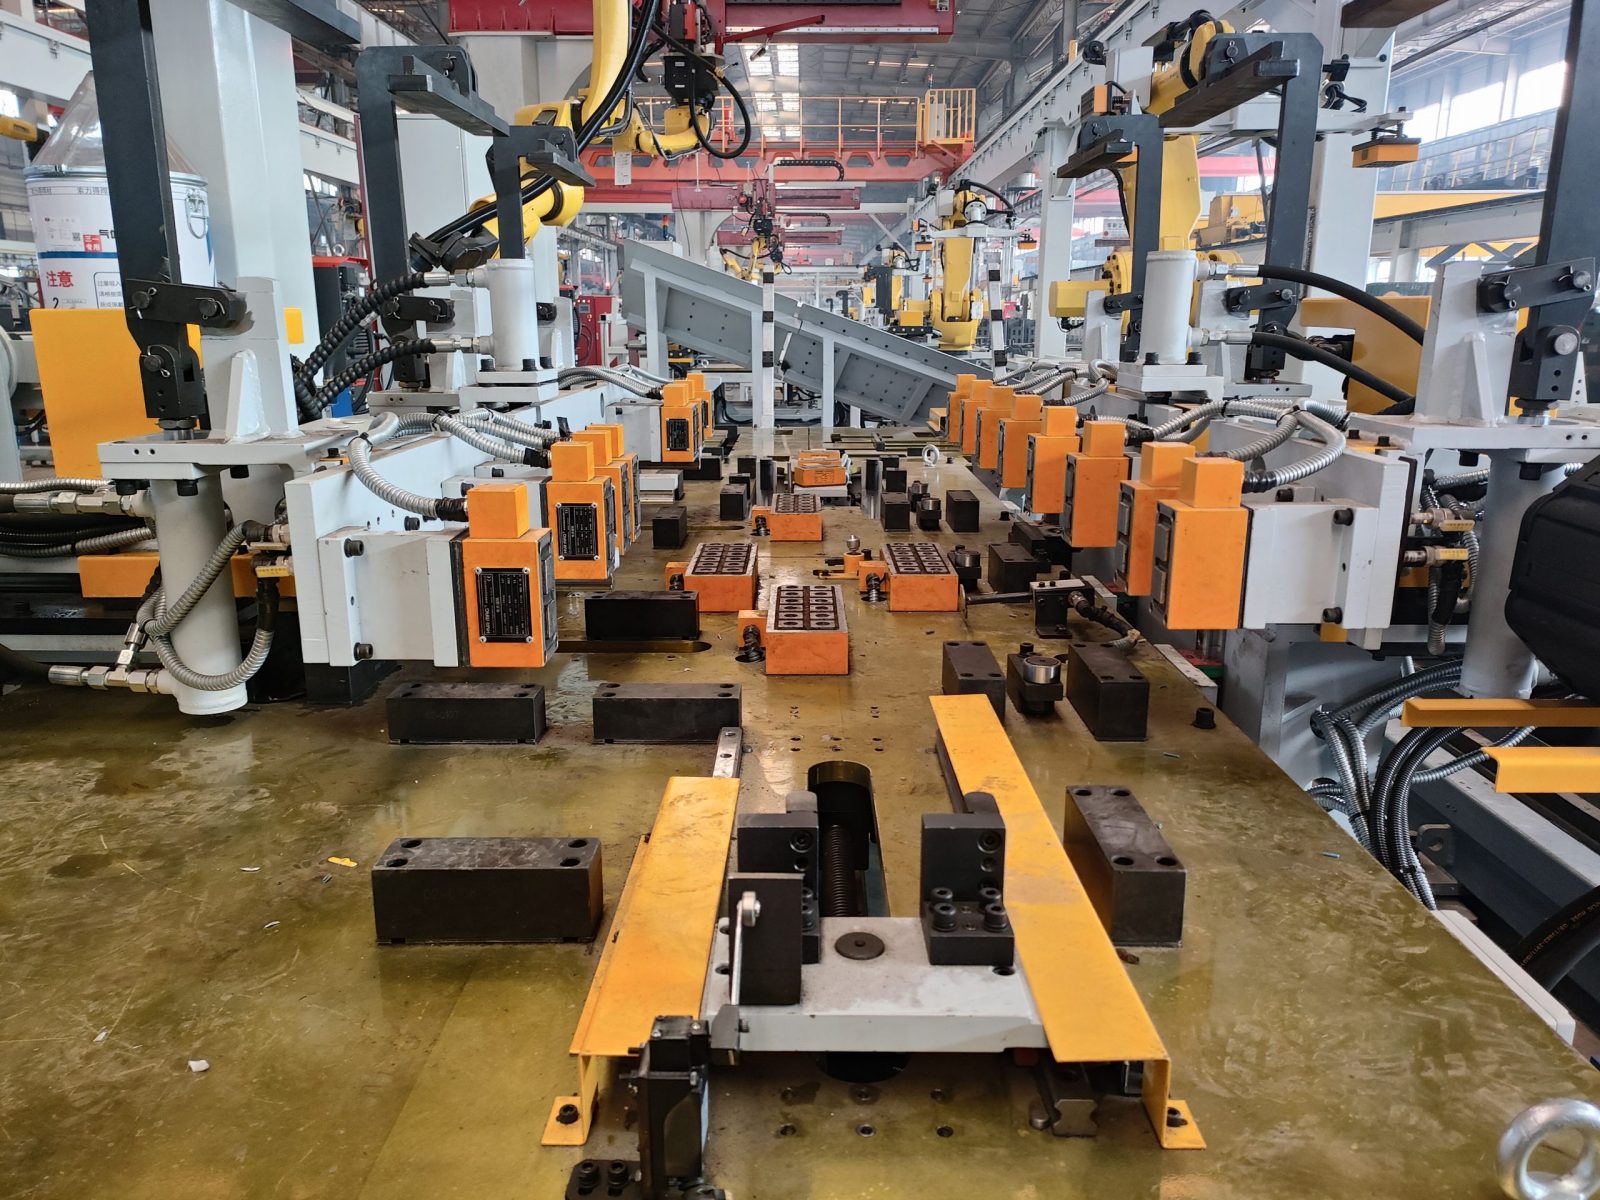
HVR MAG 电磁铁具备磁力强劲、吸力稳定、能耗低、耐用与集成灵活等特点,可在加工、装配与检验过程中稳固夹持工件,确保精确定位、减少失误、提升产能并顺畅自动化运行。