机器人在上下料中的磁力夹爪应用
某钢管与车轴生产企业需搬运直径 55.88–200.03mm、长至 323mm、重达 31.8kg 的圆柱工件。人工方式每班需 2 人、节拍 45 秒,8% 工件变形且每年多起起吊伤害。改用机器人 + 电永磁夹爪后实现自动居中与 50–500N 可调夹持。
在现代制造中,效率与精度至关重要。对一家领先的钢管与车轴生产企业而言,从人工搬运转向带磁力夹爪的机器人自动化,是其生产能力的一个转折点。本案例研究探讨这一创新方案如何解决关键痛点,并在整个作业中带来可量化的改善。
挑战:人工搬运的局限
该公司的产线需要搬运直径 55.88–200.03mm、长度最长 323mm、重量最大 31.8kg 的圆柱形工件。他们的人工流程带来多项挑战:
**人力密集**
- 每个班次需要 2 名工人进行上下料
- 节拍慢,平均每件 45 秒
**质量控制问题**
- 机械夹具频繁造成表面损伤
- 8% 的工件发生变形
**作业安全隐患**
- 每年报告多起与起吊相关的伤害
- 重复性重物搬运造成人体工学劳损
**流程低效**
- 定位不一致,影响下游加工
- 难以支撑 24 小时连续生产
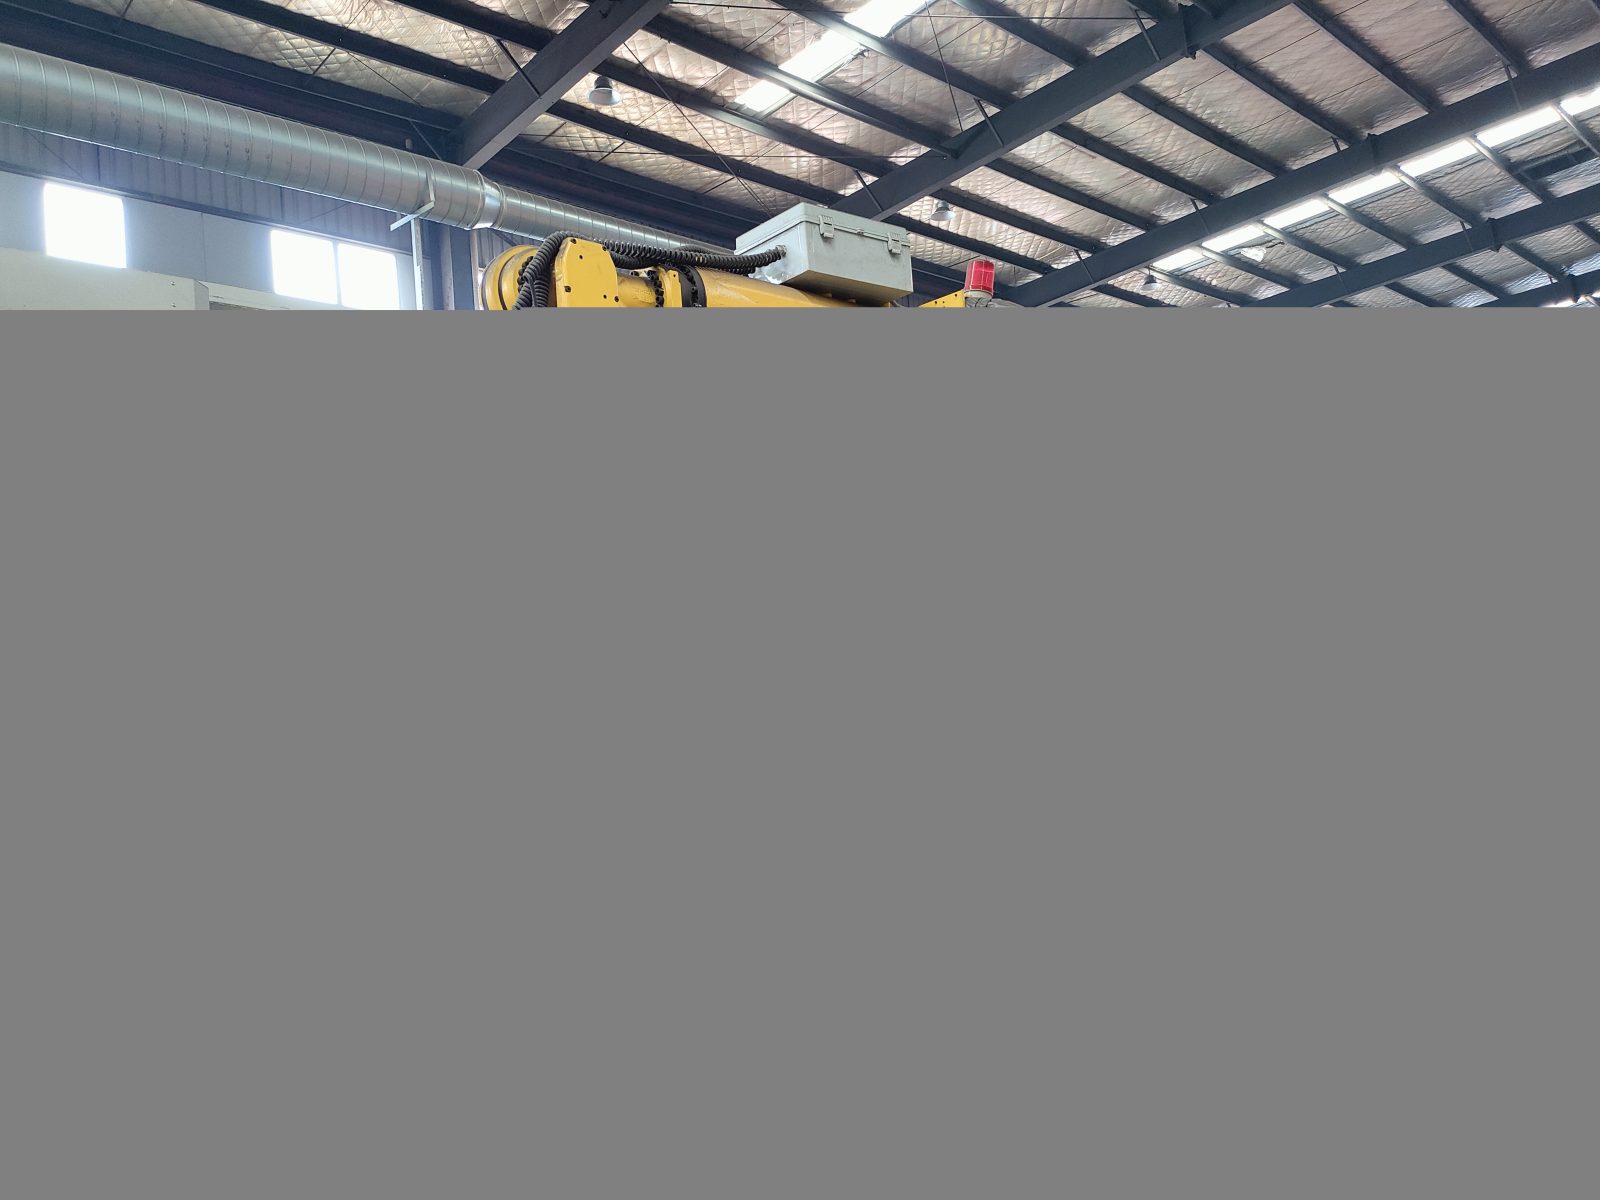
**我们的工程方案**把工业机器人与先进的电永磁磁力夹爪技术结合,特点包括:
**核心系统组成**
- 带自适应磁场控制的模块化夹爪阵列
- 机器人安装式末端执行器,支持多轴操作
- 集成安全监控与碰撞检测
**关键技术优势**
*精确搬运*
- 依据工件尺寸自动居中
- 轻柔但稳妥的夹持力(50–500N 可调)
*灵活配置*
- 针对不同管径的快换工装
- 支持 180° 翻转以改变朝向
*智能集成*
- 与现有 PLC 系统无缝通信
- 实时性能监控