自动化轴类工件搬运的磁力夹爪方案
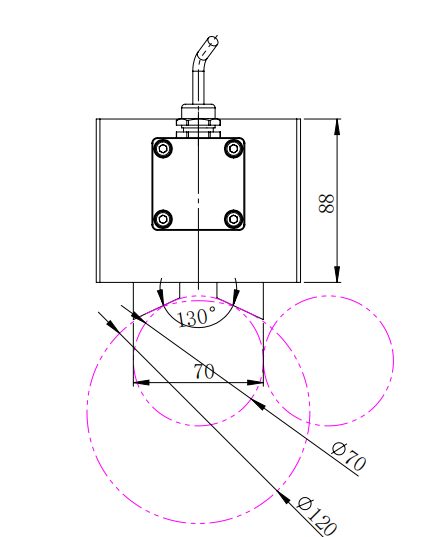
直径 70–120mm、长 100–1800mm、单件最重 40kg 的圆轴,方案采用两台 HEPMT-1611G 电永磁协同,直接安装在机器人法兰上。现场测试中,配合视觉系统可识别、抓取、起吊并转运各种尺寸的轴而无需机械调整。
在这个案例中,我们为客户生产现场的自动化物料搬运应用开发了一套磁力夹爪方案。作为电永磁磁铁的制造商,我们与客户紧密合作,设计出一款可安装在机械臂末端、并与视觉系统协同工作的夹爪。
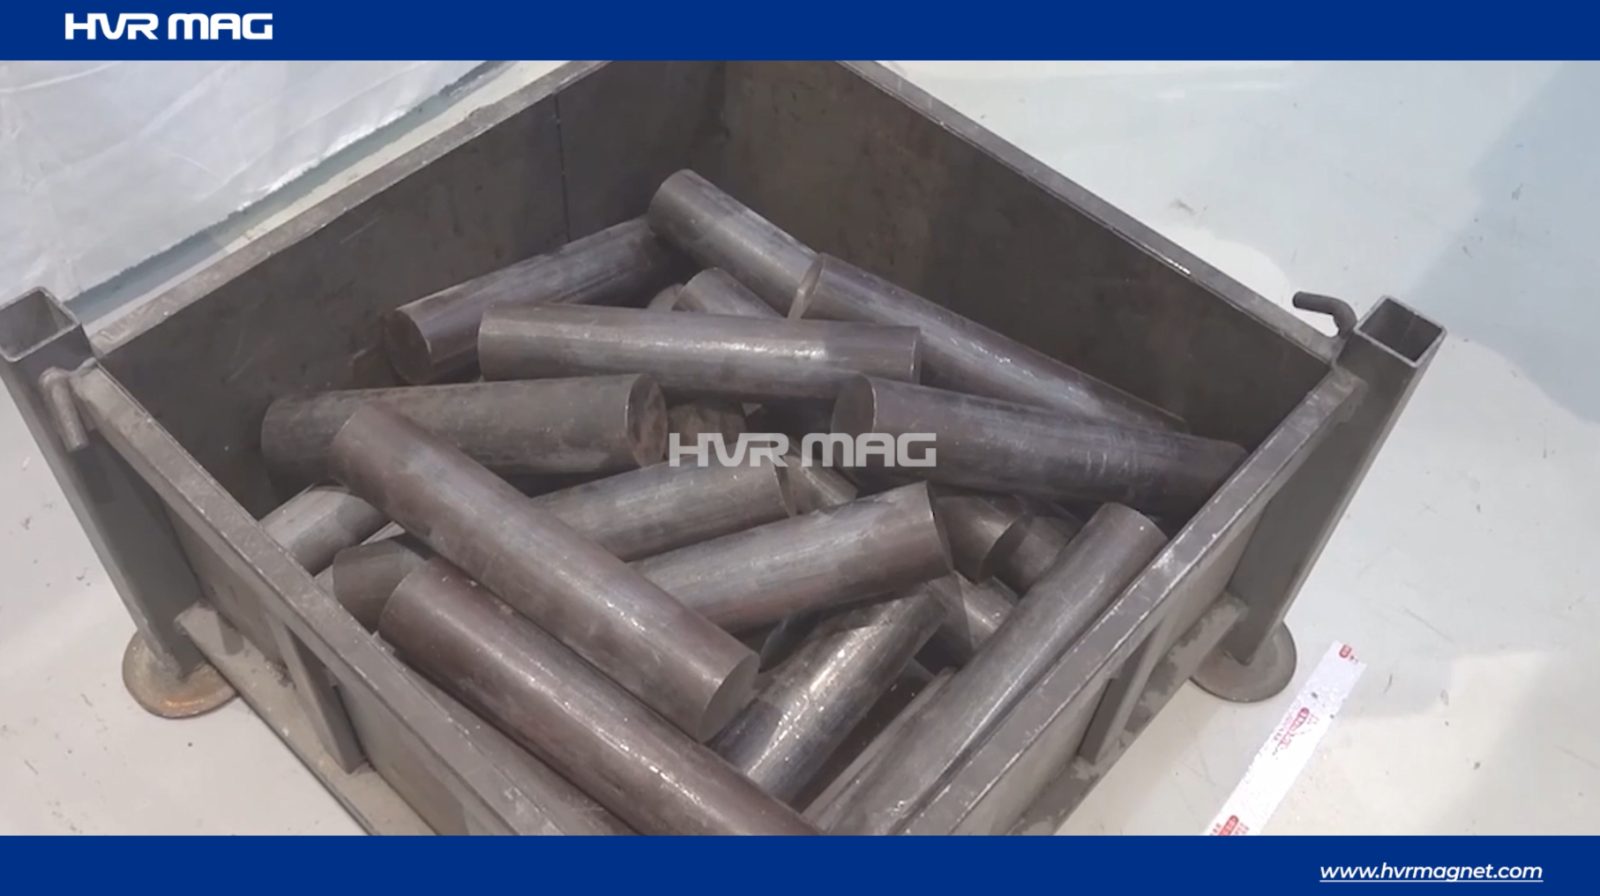
客户需要搬运尺寸跨度很大的圆轴类工件:直径 70 mm 至 120 mm,长度 100 mm 至 1800 mm,最大重量 40 kg。搬运过程要求稳定抓取、精确定位,并在自动化操作中平稳移动。
基于这些要求,我们设计了一款磁力夹爪,由两台 HEPMT-1611G 电永磁磁铁协同工作。这一配置既提供足够的吸持力,也让机器人能够同时应对短轴与长轴。磁力夹爪直接安装在机器人法兰上,并接入控制系统,实现简单的开关式磁控。
在现场测试中,磁力夹爪与视觉系统配合,表现出可靠的性能。机器人能够识别、抓取、起吊并转运不同尺寸的轴,而无需机械调整。非接触式抓取方式有助于保护工件表面,也减少了对复杂机械工装的依赖。
测试还显示,磁力夹爪能很好地适应零件长度与位置的变化。借助视觉引导,机器人在整个搬运过程中保持一致的抓取点与稳定动作。电永磁设计确保作业期间稳固吸持,同时只在充磁与退磁时用电。
这个项目确认:设计得当的磁力夹爪非常适合圆柱形钢件的自动化搬运。它为现代自动化系统中的机器人应用提供了一套简单、稳定且灵活的方案。