用机器人视觉与磁力夹爪自动搬运圆柱形钢坯
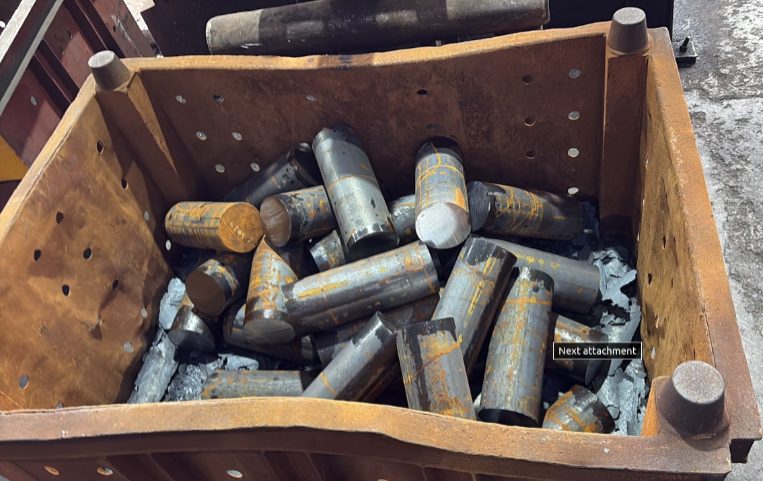
直径 80–145mm、长 300–630mm、单件 22–75kg 的圆钢坯,采用将接触面做成弧形的 HEPMT-2815A 磁力单元,配合视觉引导让机器人定位、吸持与转运,比人工更快且更好保护钢材表面。
**用机器人和磁力帮助搬运圆钢件**
在很多工厂里,手工搬运圆钢坯既慢又有风险。我们近日与一位客户合作,搭建了一套系统:机械臂用磁力夹爪拾取这些圆钢件,并用摄像头辅助引导就位。
**工件是什么样的**
这些钢坯是圆形的,材质为低碳钢,规格不一:直径 80mm 至 145mm,长度 300mm 至 630mm,单件重量约 22kg 至 75kg。它们在常温车间环境中被逐件搬运。
**系统如何运行**
我们使用了 HEPMT-2815A 磁力单元,但做了一项重要改动:把接触面做成弧形。这一弧形能很好地贴合圆钢坯的曲面,帮助它更牢、更安全地抓取。
**如何组合起来**
磁力夹爪安装在机械臂上。视觉系统告诉机器人钢坯的确切位置,机器人随后移动到正确位置、稳稳吸起钢坯并把它送到下一处。整个过程自动完成,磁铁无需持续供电即可牢牢吸住。
**为什么有用**
这套配置搬运钢坯比人工快得多,并保持工作流稳定。由于磁铁吸持工件时不需要夹持,也不会过度用力接触,钢材表面得以保持良好状态。它也提升了作业现场的安全性,让每个人都更轻松。
这是一个很好的例子,说明磁铁与机器人如何在真实工厂里协同,高效搬运即便是圆形形状的物料。