磁力夹持与机器人自动化的集成
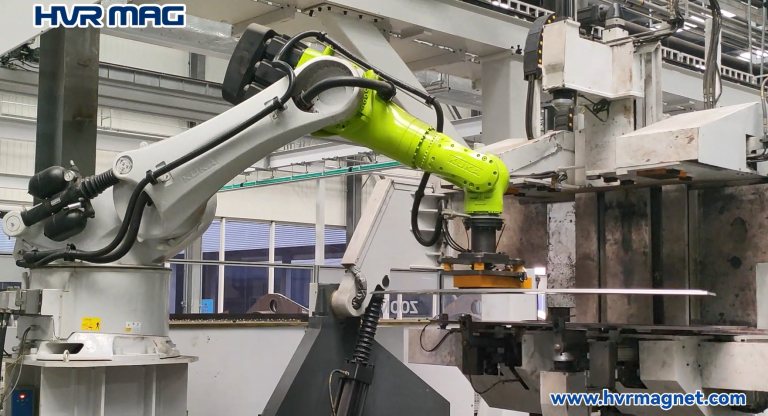
在现代制造环境中,把专用设备与机器人系统集成,是运营效率的一次重要迈进。我们的电永磁磁力夹持系统专为与工业机械臂无缝集成而设计,为各行业的物料搬运应用打造出通用方案。
技术原理与系统集成
电永磁技术利用受控电脉冲来产生并保持强磁场,无需持续供电。这一基本特性使其特别适合可靠性与能效至关重要的机器人应用。系统接口设计为直接与机器人控制器通信,从而实现同步运行与精确定位。这种集成让制造商只需对现有机器人配置做最小改动,就能把磁力夹持引入自动化产线。
应用通用性与工件兼容性
该系统在不同制造领域展现出显著的适应性。在金属加工中,它能安全搬运几何形状复杂的精加工零件;汽车产线用这些系统在工位之间转运冲压车身板件;这项技术同样服务于家电行业搬运板金机柜,以及航空航天领域定位结构件。这种通用性也延伸到工件材质上,可有效处理碳钢、合金钢以及特定牌号不锈钢等多种铁磁性材料。
自动化环境中的运营优势
在机器人系统中采用磁力夹持,解决了传统物料搬运方式固有的若干难题。没有机械夹具或真空系统,就不存在工件周围的遮挡,加工时可无阻碍地接近。系统快速的磁态切换能力——通常不到 1 秒即可完全吸合或释放——与自动化生产的高循环需求完美契合。此外,非接触式吸持方式通过消除机械应力、减少颗粒产生,保护了表面完整性。
实施中的工程考量
成功实施需要仔细考虑多项技术参数。磁力系统的规格必须与机械臂的负载能力和工件的具体特性相匹配。材料厚度、表面状态和几何形状等因素会显著影响吸持表现。安全始终是首要的:集成监控系统会持续核验磁态并向机器人控制器实时反馈;备用电源系统确保在意外断电时维持吸持力,而冗余监控回路则提供额外的运行保障。
未来发展方向
当前研究聚焦于提升磁力夹持系统的适应性与智能水平。进展包括压力敏感的磁力阵列,可根据工件重量与轮廓自动调节吸持力;先进传感器集成则支持在转运过程中实时监控工件位置与姿态。这些创新旨在进一步弥合传统夹持方式与智能制造环境不断演变的需求之间的差距,推动更具响应性、更灵活的生产系统。
本文的技术梳理呈现了机器人集成式磁力夹持系统的基本特性与实施考量,为制造商评估其在自动化制造流程中的应用潜力提供了实质性信息。