机器人焊接应用中的磁力夹爪
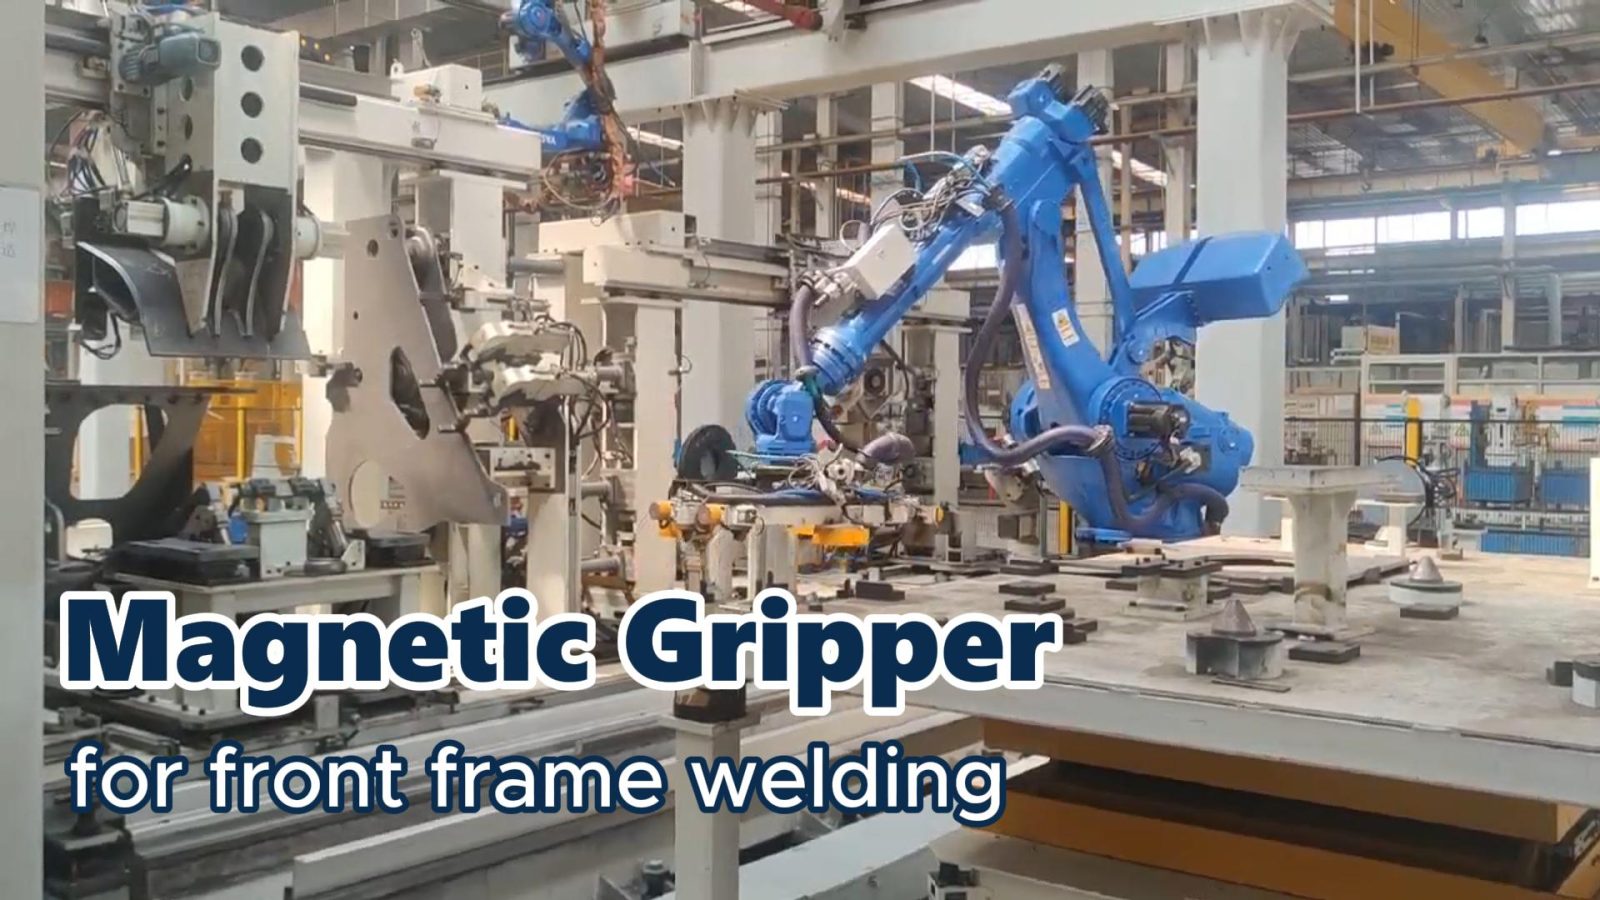
为机器人焊接单元设计的磁力夹爪采用电永磁技术,只在取放阶段耗电,减少发热;聚焦的磁场分布不干扰周边电子设备与焊接过程本身,且无需气动元件或机械夹具,降低维护与污染风险。
在现代制造中,机器人焊接单元需要可靠的工具来保持稳定的生产质量。我们的磁力夹爪为自动化焊接环境中搬运铁磁性工件提供了一个务实方案。这款工具专为与工业机械臂集成而设计,简化了焊接作业中对金属部件的定位与固定流程。
关键特性与收益
该夹爪采用电永磁技术,只在拾取与释放阶段需要能量。这一设计免除了持续供电的需要,既降低能耗,也减少作业空间的发热。其紧凑结构便于与大多数工业机械臂无缝集成,在应对各种工件几何形状时提供灵活性。
凭借聚焦的磁场分布,该夹爪确保稳定夹持,同时不干扰附近电子设备或焊接过程本身。没有气动元件或机械夹具,也简化了维护,并降低碎屑或火花造成污染的风险。
在焊接流程中的应用
在机器人焊接应用中,工件定位精度对取得高质量结果至关重要。该磁力夹爪可实现部件的快速上下料,缩短焊接循环中的非生产时间。其设计兼容平面或曲面,适用于从结构框架到加工金属件的各类焊接组件。
非接触式吸持机制最大限度减少了表面接触,降低成品表面被划伤或损伤的风险。这在处理已预处理或带涂层的材料时尤为宝贵。此外,该夹爪与可编程逻辑控制器(PLC)兼容,可与焊接机器人同步运行,支撑流程精简的自动化。
技术考量
集成到机器人焊接系统后,磁力夹爪有助于提升工艺重复性与作业安全。其失效安全机制确保即使断电,工件也保持稳固吸持。为实现最优性能,在系统设计阶段应评估工件材料特性,例如厚度、表面状态与磁导率。
这款磁力夹爪体现了我们专注开发功能性部件、解决具体工业难题的方向。通过为机器人焊接中的金属件搬运提供可靠方法,它帮助制造商实现高效、稳定的生产成果。