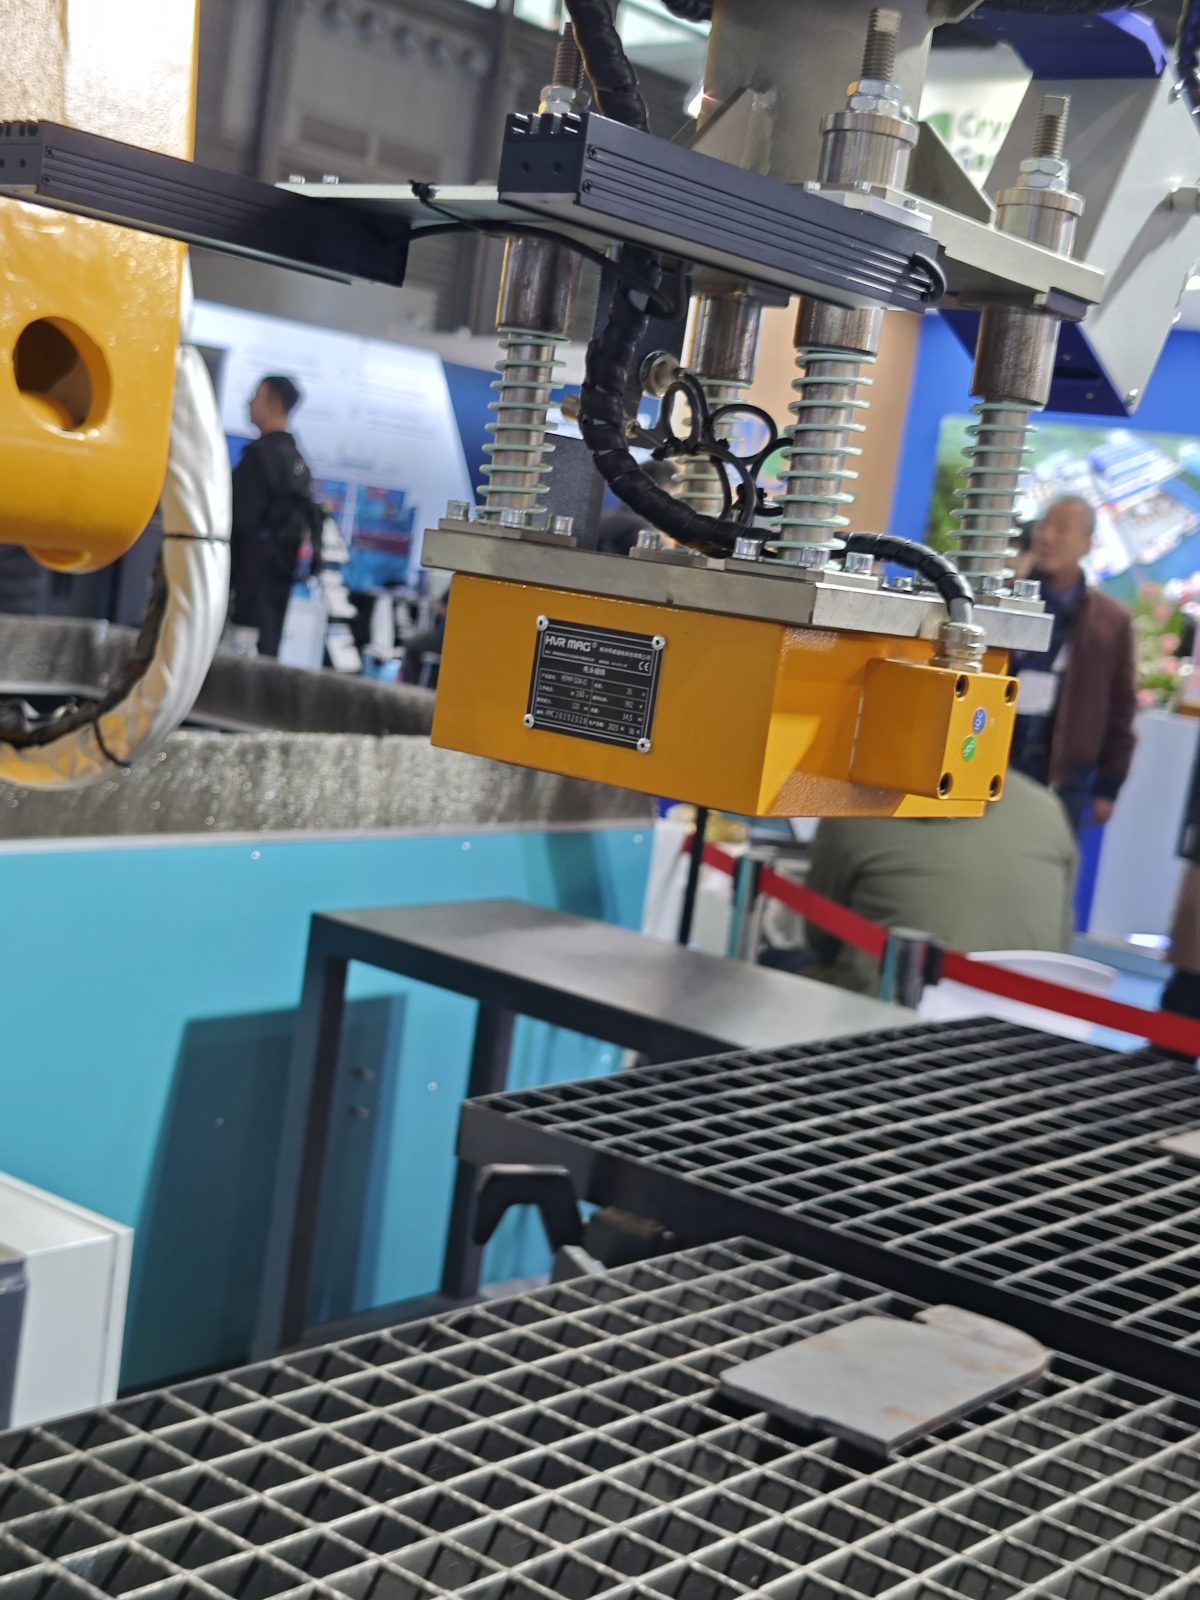
板金加工中带机器人视觉系统的磁力夹爪
把磁力夹爪装在机械臂末端,配合机器人视觉系统识别激光切割件的位置与朝向,只在正确对位时吸合,减少定位误差与零件损伤,让切割机可以更连续地运行,工人得以专注于其他任务。
在很多车间里,用手去拾取激光切割后的钢件既慢又累。我们看到的一个务实做法,是把磁力夹爪装在机械臂末端。这套配置有助于在切割完成后自动起吊和移动零件。
与视觉引导系统的集成
与机器人视觉系统结合后,磁力夹爪能实现精确的零件定位与取件。视觉系统识别切割件的位置与朝向,再把坐标传给机器人控制器;夹爪随后精确移动到每个零件上方,只在正确对位时才吸合。这种协同方式减少定位误差,并把搬运过程中的零件损伤降到最低。
这对车间意味着什么
这种做法有助于保持作业区整洁,也让切割机能够更连续地运行。工人在手工分拣零件上花的时间更少,可以把精力投到其他任务上。磁力夹爪结构简单、没有运动部件,因此几乎不需要维护,一个班次接一个班次地稳定工作。
如何配置
要让这套方案运转良好,磁力强度必须与所吊零件相匹配;摄像系统需要调整到能在车间光照下清晰识别零件。摄像头、机器人与夹爪之间良好的通信,能让整个流程顺畅高效。
这只是磁力夹爪与基础自动化结合、帮助车间更聪明工作的一个例子——在减少人工投入的同时,让一切平稳运转。