2026-02-25 · 磁力抓取器
自动化焊接应用中的电永磁磁铁
EPM 模块提供强劲稳定的夹持力,是焊接过程中保持精确对位的关键。可集成到机械臂、焊接工装与自动化生产单元,适应不同工件形状尺寸;只在充退磁时耗电,临时断电时夹持力依然有效。
EPM 模块提供强劲稳定的夹持力,是焊接过程中保持精确对位的关键。可集成到机械臂、焊接工装与自动化生产单元,适应不同工件形状尺寸;只在充退磁时耗电,临时断电时夹持力依然有效。
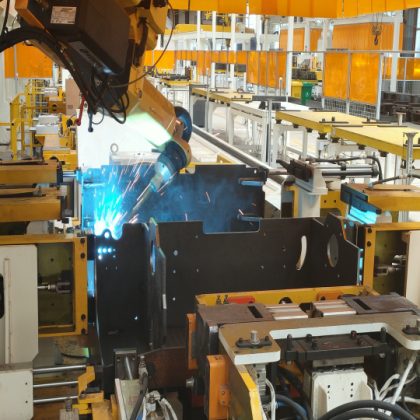
磁力模块把永磁体的力量与电磁铁的可控性结合,用于机器人焊接时可稳定固定工件、保证一致对位。可灵活安装在机械臂、焊接工装或自动化工作站上,且只在充退磁时耗电,断电也能保持夹持力。
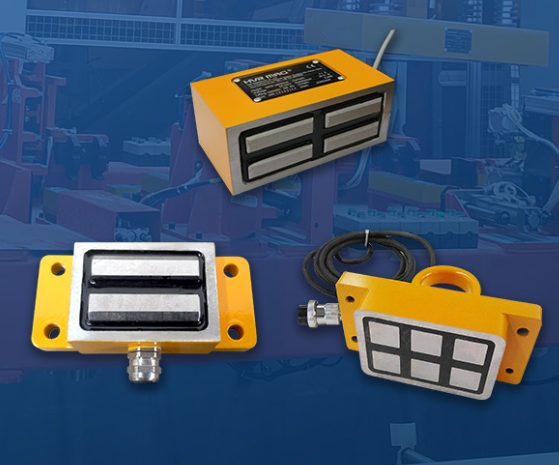
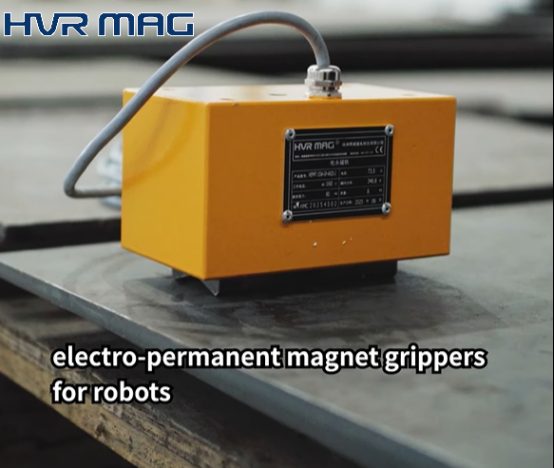
电永磁夹持磁铁作为机械臂的末端工具,通过受控充退磁牢固抓取并快速释放铁磁零件。相比爪式夹爪或气动夹具,它运动部件更少、磨损与维护更低,结构紧凑便于安装在各种机械臂上。
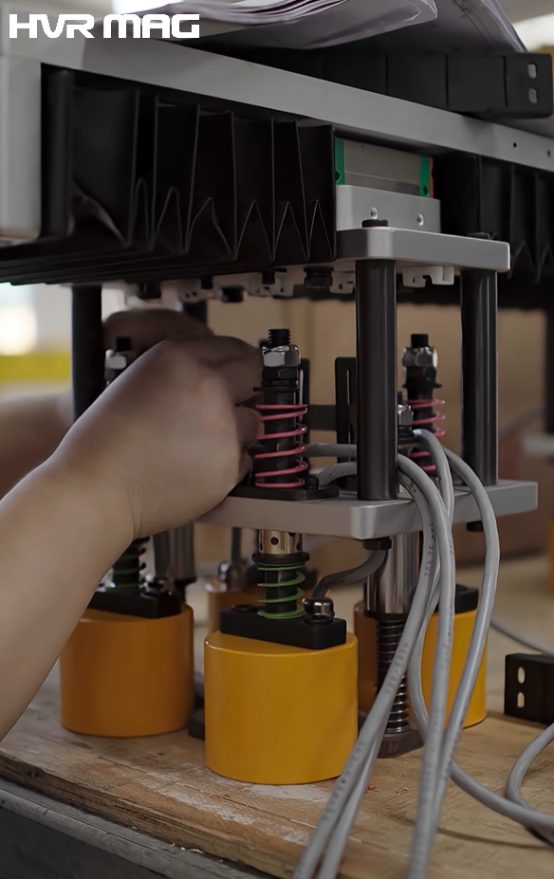
该方案以 4 台圆形电永磁作为一组工作单元,在龙门设备上实现强劲均衡的磁力搬运。无需机械夹具与复杂工装,结构更简单、维护更省,配合程序化龙门动作可实现可重复的取放与一致定位精度。
圆管、轴类与实心圆柱体的曲面可接触面小,传统磁力工具难以稳定抓取。HVR MAG 采用专门设计的 V 形磁极结构贴合曲面,增大有效接触面积,实现更强更均衡的磁力与更好的对中。示例工件:OD167mm × 壁厚 4.5mm × 长 350mm...
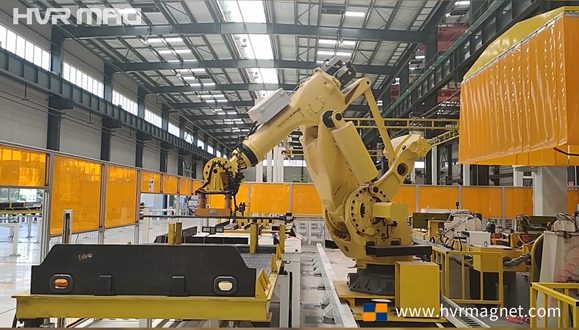
电永磁磁铁可直接安装于机械臂、龙门系统或协作机器人,吸持力稳定可预测、只在充退磁时耗电,且无复杂机械结构因而磨损与维护更少。适用于装配线、码垛系统、焊接单元与物料转运站。
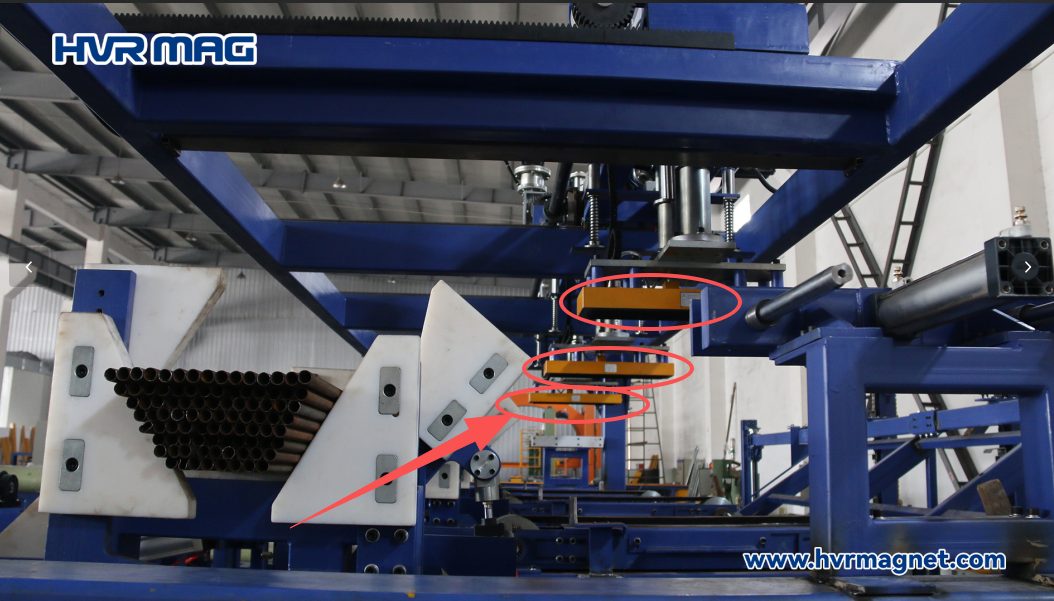
每排最宽 570mm、壁厚 1.2–4.0mm、单次最重 400kg、管长 6m 的钢管码垛,采用两台 HEPMT-6018G-GP(单台额定吸持 200kg),无需因管径或壁厚变化更换工装。
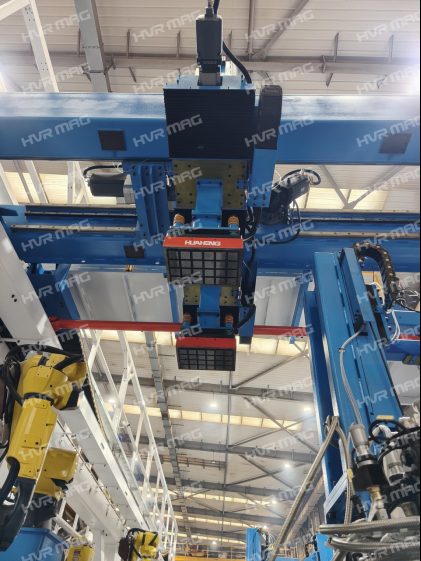
煤矿机械行业某智能工厂焊接后的连杆部件温度高达 200°C、单件重达 3 吨。方案采用 2 台 HEPMP-2000A-GW(1×2 布置,单台额定 2 吨)装在 5 吨级重型龙门上,效率提升逾一倍,操作人员从 3–4 人减至 1 人。
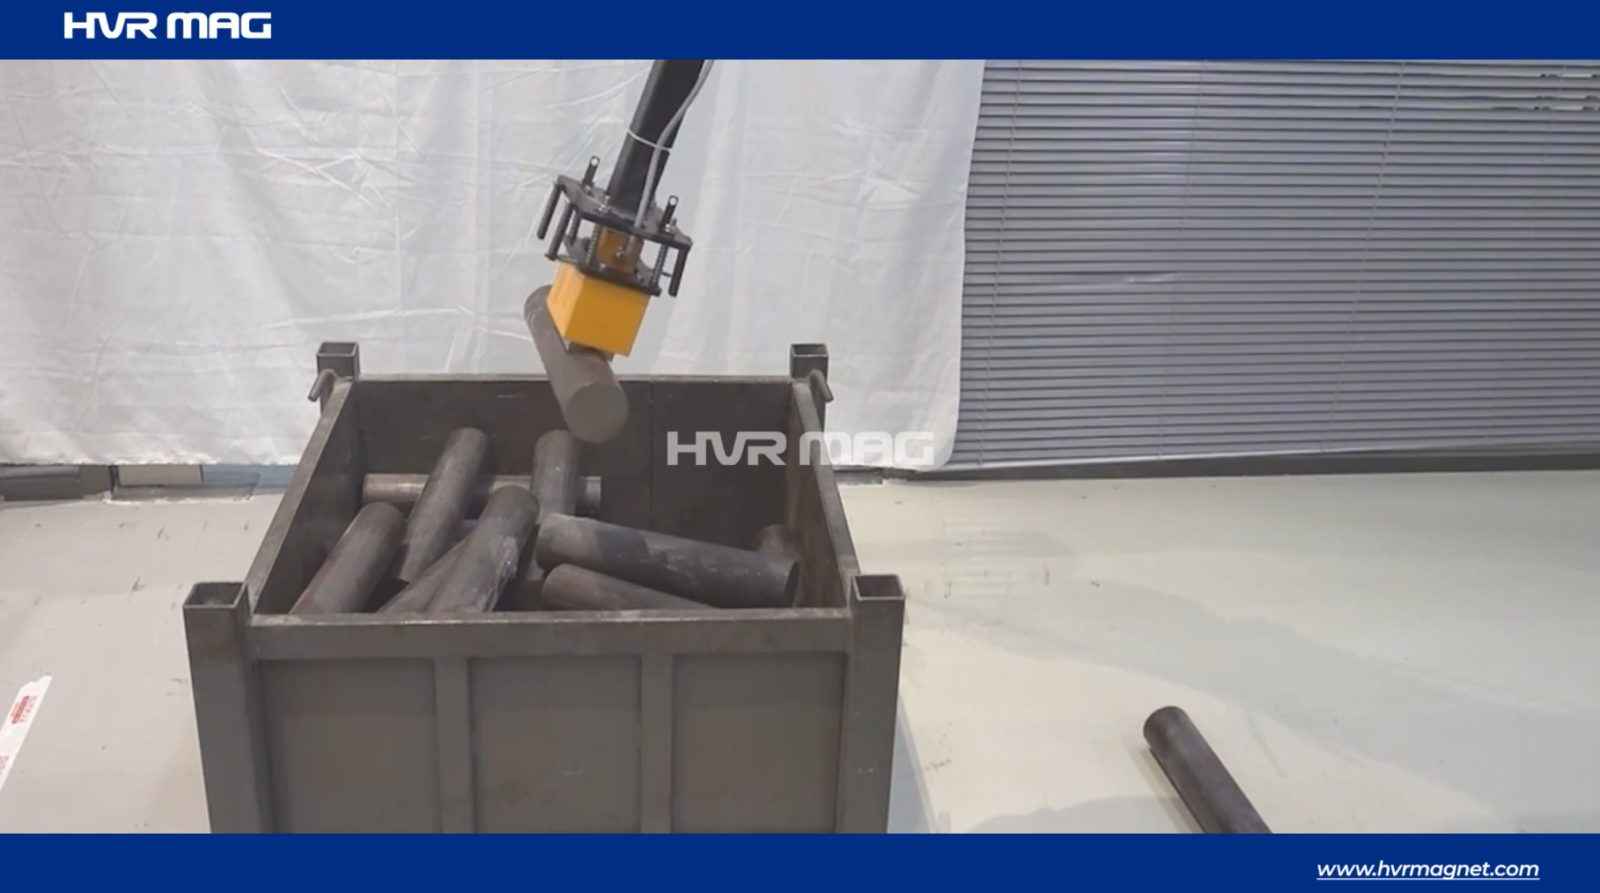
直径 70–120mm、长 100–1800mm、单件最重 40kg 的圆轴,方案采用两台 HEPMT-1611G 电永磁协同,直接安装在机器人法兰上。现场测试中,配合视觉系统可识别、抓取、起吊并转运各种尺寸的轴而无需机械调整。
磁力夹爪以可控磁力抓取、移动和定位金属件,无需复杂机械夹具。在自动焊接线上支持上下料、机器人焊接对位与工位间转运,可处理不同形状尺寸厚度且常无需换工装,并通过智能磁控提升能效与安全。
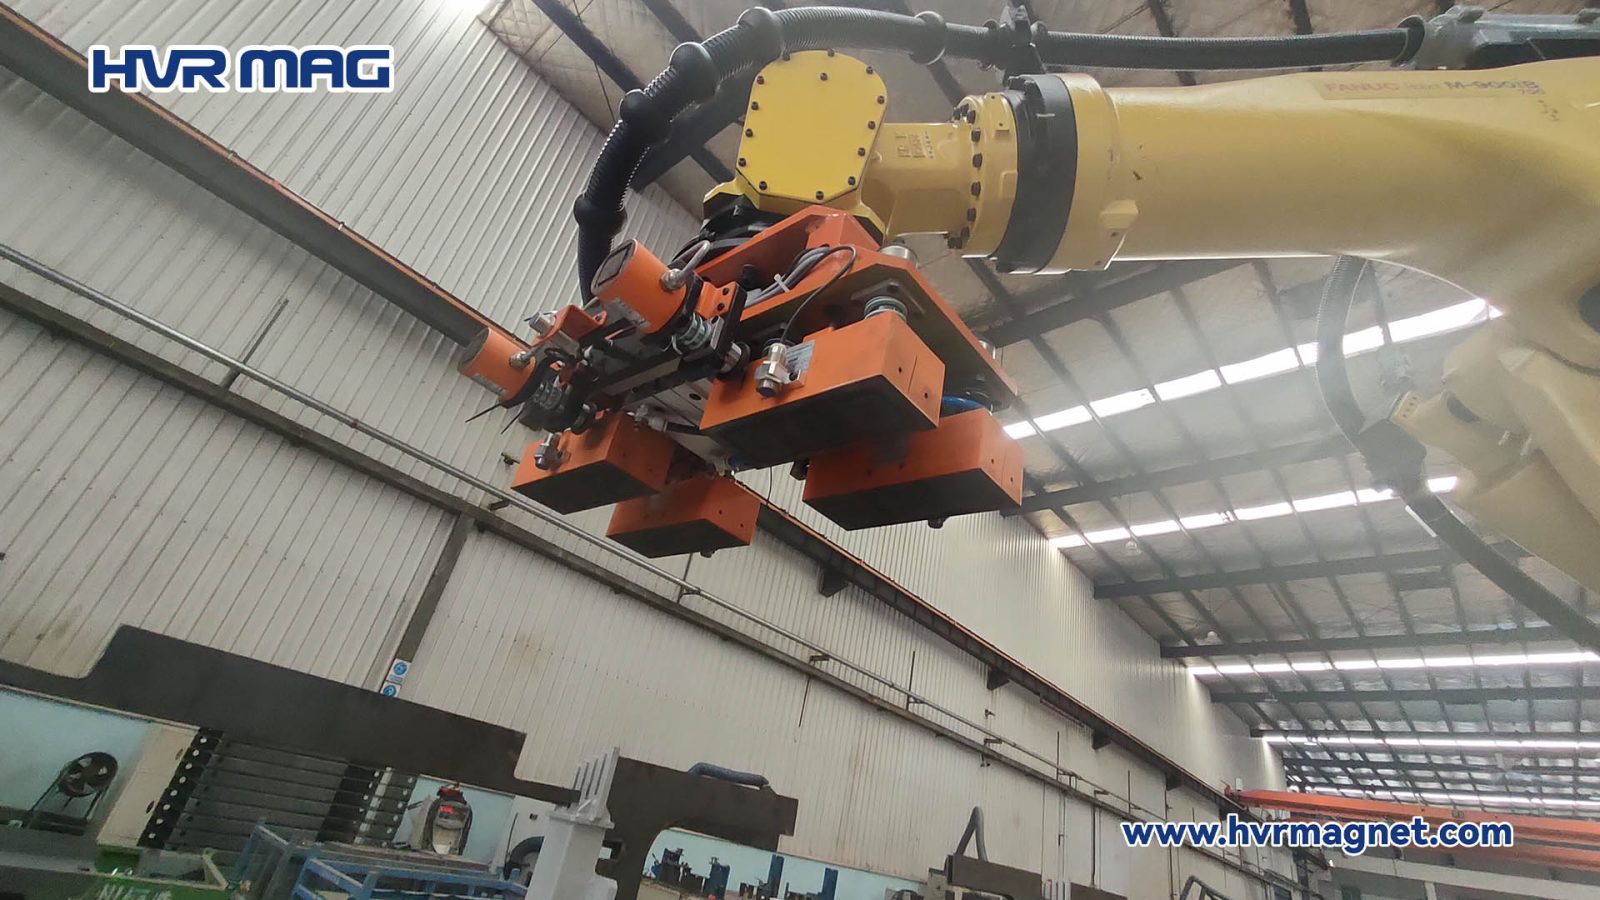
HVR MAG 高性能磁力夹爪可与机械臂及自动化系统无缝集成,并能与 PLC 系统对接实现精准的充退磁控制,从而快速自动取放钢板,降低人因失误、减少材料损伤并提升整体安全。
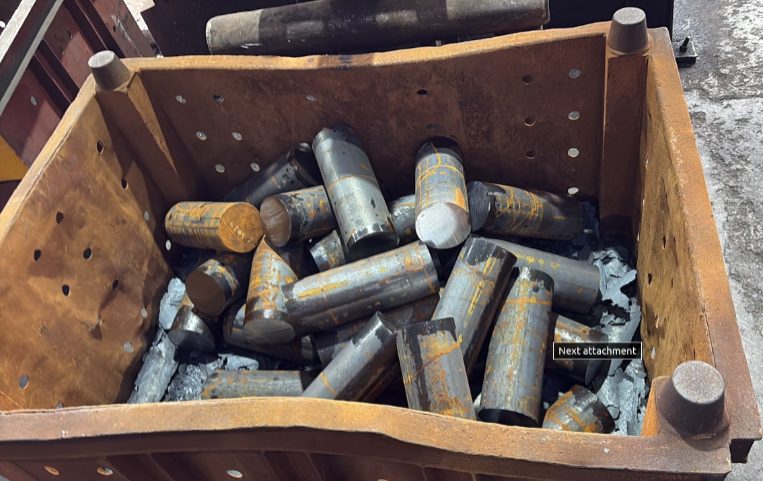
直径 80–145mm、长 300–630mm、单件 22–75kg 的圆钢坯,采用将接触面做成弧形的 HEPMT-2815A 磁力单元,配合视觉引导让机器人定位、吸持与转运,比人工更快且更好保护钢材表面。