2025-12-17 · 磁力抓取器
用机器人磁力夹爪理顺刹车盘加工
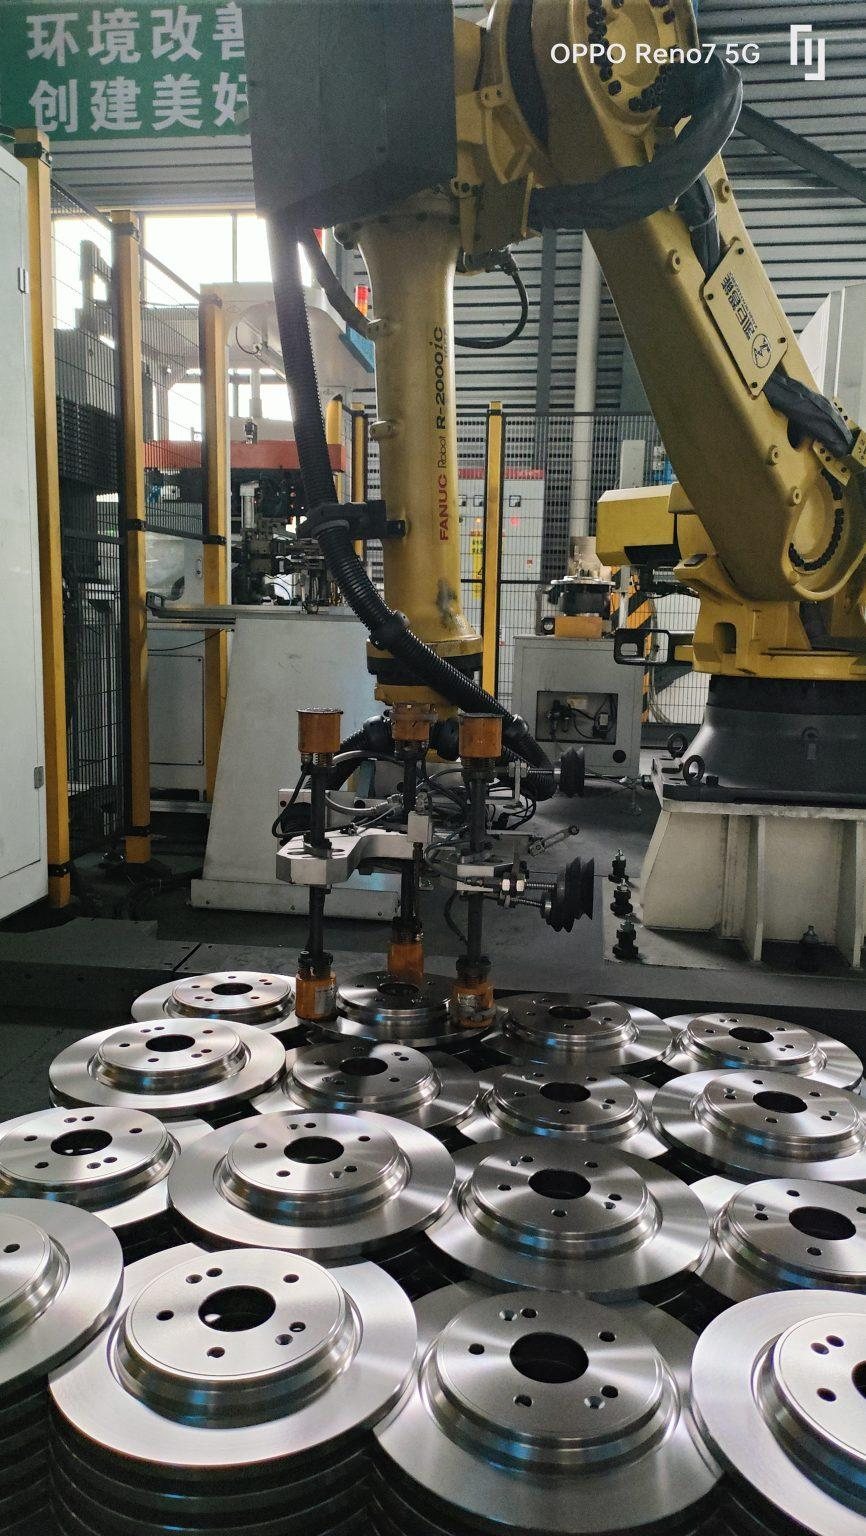
6 台 HEPM1-58-D 分装成两组夹爪交替搬运 15–20kg 的刹车盘,节拍 15 秒,一台机器人同时看管两台机床,使流程速度提升 5 倍以上并取消该工位操作员,且从中心吸持、不接触表面。
6 台 HEPM1-58-D 分装成两组夹爪交替搬运 15–20kg 的刹车盘,节拍 15 秒,一台机器人同时看管两台机床,使流程速度提升 5 倍以上并取消该工位操作员,且从中心吸持、不接触表面。
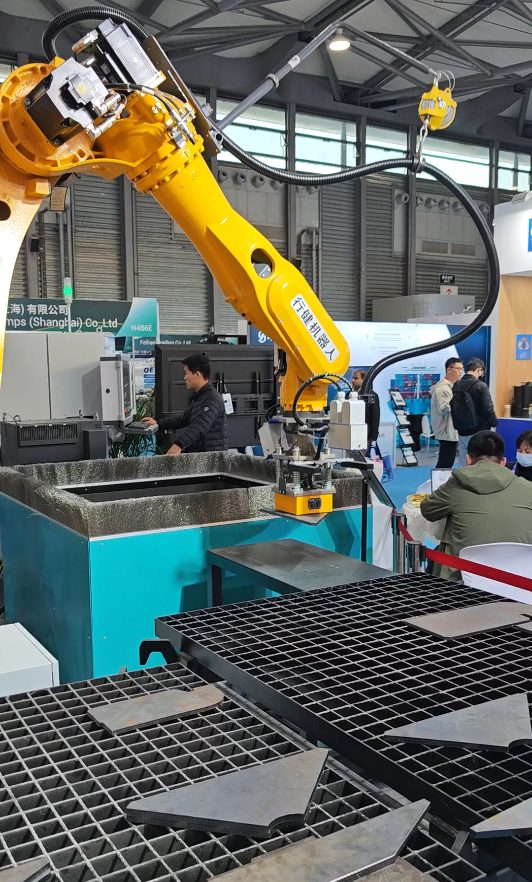
把磁力夹爪装在机械臂末端,配合机器人视觉系统识别激光切割件的位置与朝向,只在正确对位时吸合,减少定位误差与零件损伤,让切割机可以更连续地运行,工人得以专注于其他任务。
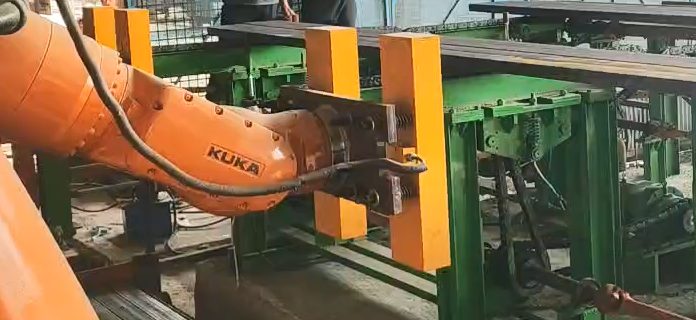
电永磁夹持系统体量紧凑却能输出可观的吸持力,可在扩展运行周期中保持稳定表现;配合工业机械臂可实现精确定位与高频码垛,且无机械夹持部件,简化末端工具设计。
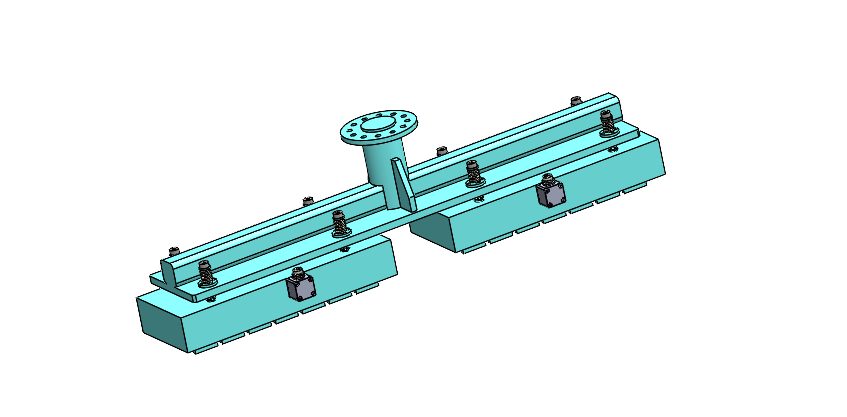
针对直径 219–406mm、长 650–2500mm、壁厚 4–15mm、重 50–350kg 的钢制圆柱体,方案采用两台 HEPMT-4718A(单台侧向吸持 180kg),与圆柱曲面精确贴合,并在吸合后完成 90° 翻转。
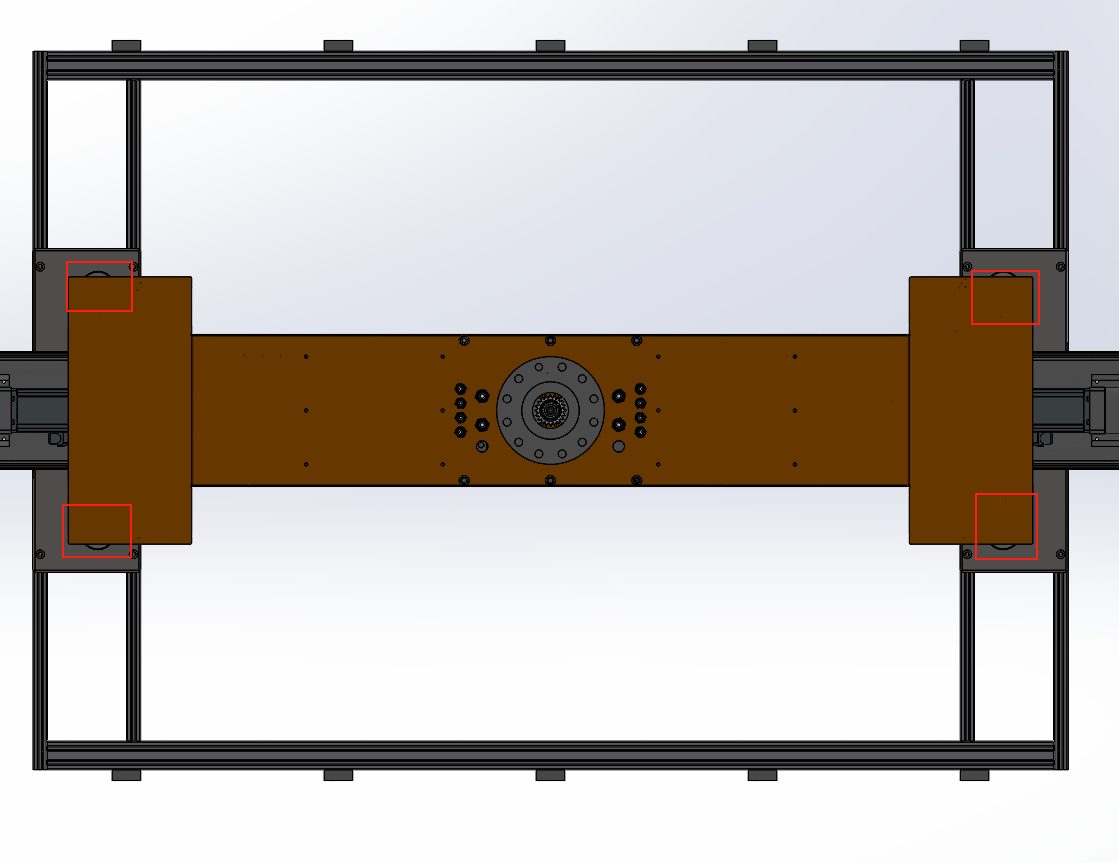
针对 1440×1000mm、总载重最大 80kg 的托盘,且仅限吸附两侧钢板,方案采用 4 台 HEPMP-100H 电永磁单元(单台 100kg,合计理论 400kg),按 4:1 安全系数设计,四单元同步启停防止倾斜与滑移。
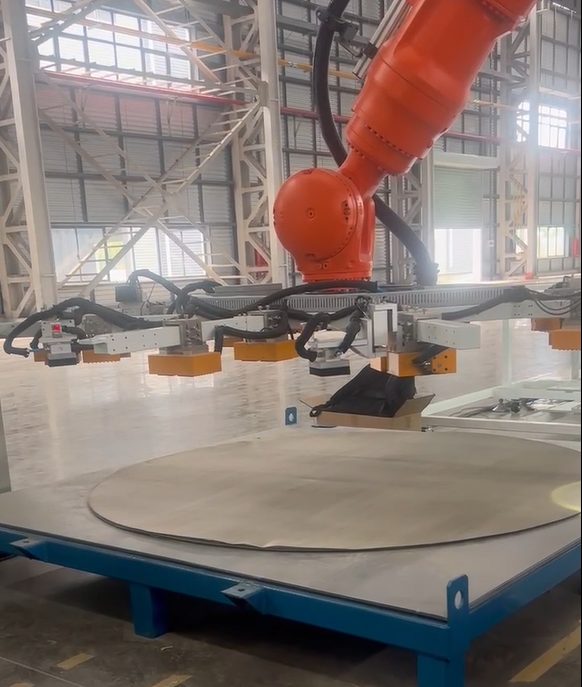
约 0.5mm 厚的柔性金属编织网既难以用真空(多孔结构)也难以用机械夹具(易变形)搬运。方案采用多组小型磁力单元按特定图案排布,形成分布式吸持力,均匀支撑且不产生应力集中。
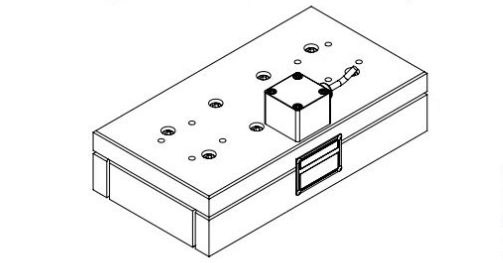
电永磁夹持靠短脉冲切换磁态,瞬间吸合、全域压力均匀,可减少非生产时间、抑制振动、提升加工精度。与机器人系统兼容度高,在混合生产与表面保护要求高的场合尤其有价值。
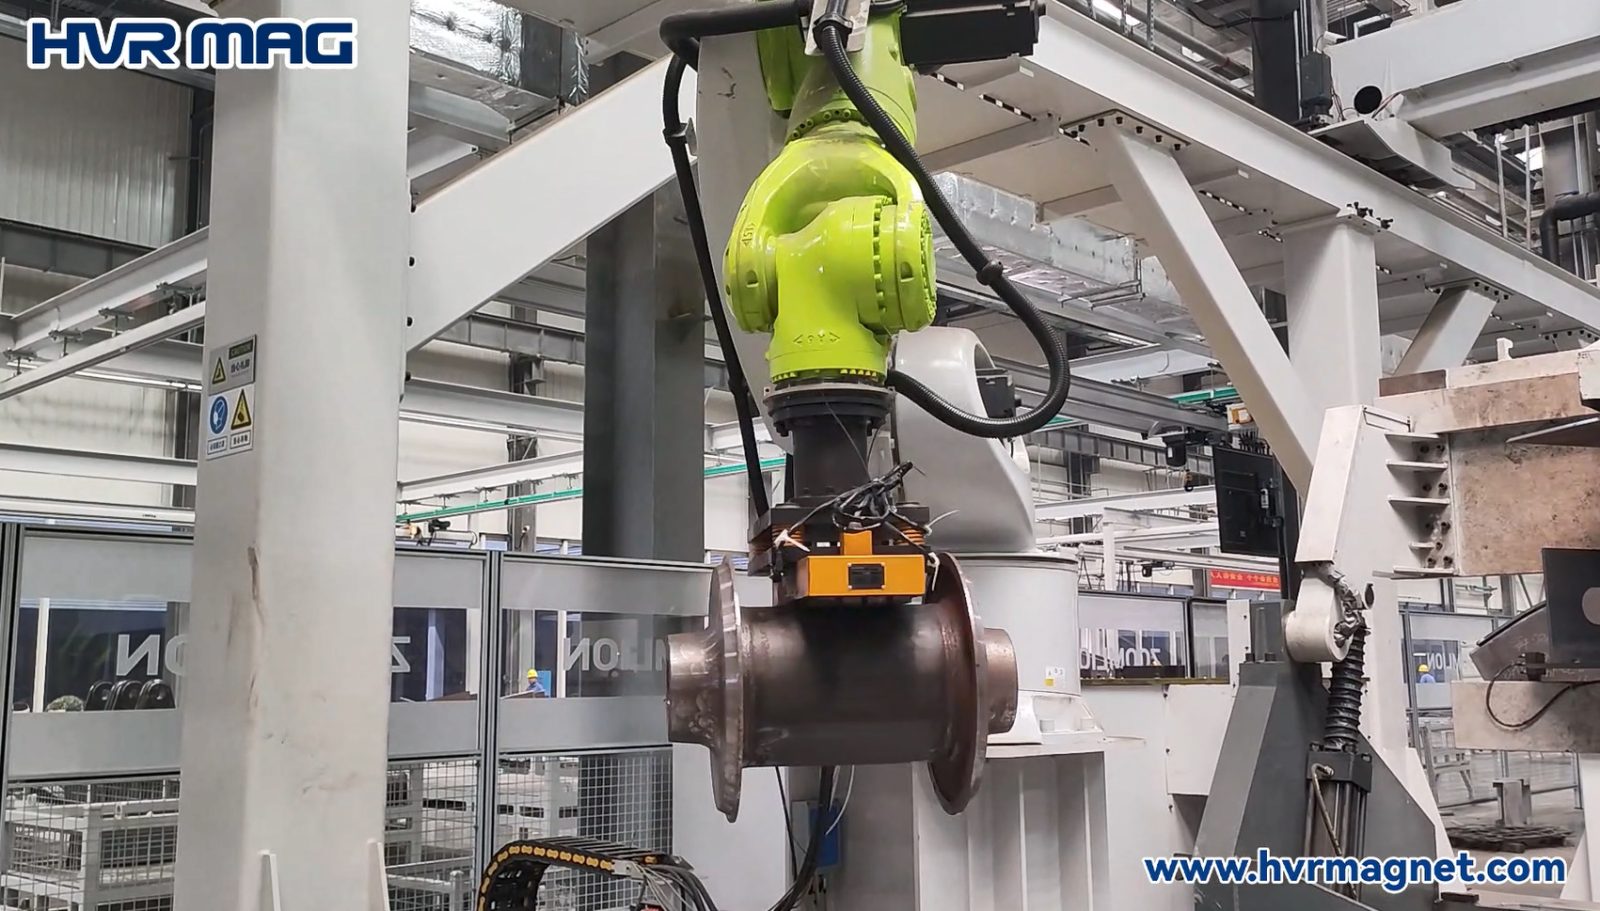
电永磁夹持系统以受控电脉冲生成并保持强磁场,无需持续供电,接口可直连机器人控制器。全文从技术原理、工件兼容性、自动化优势,到实施时的工程考量与未来传感化方向做系统梳理。
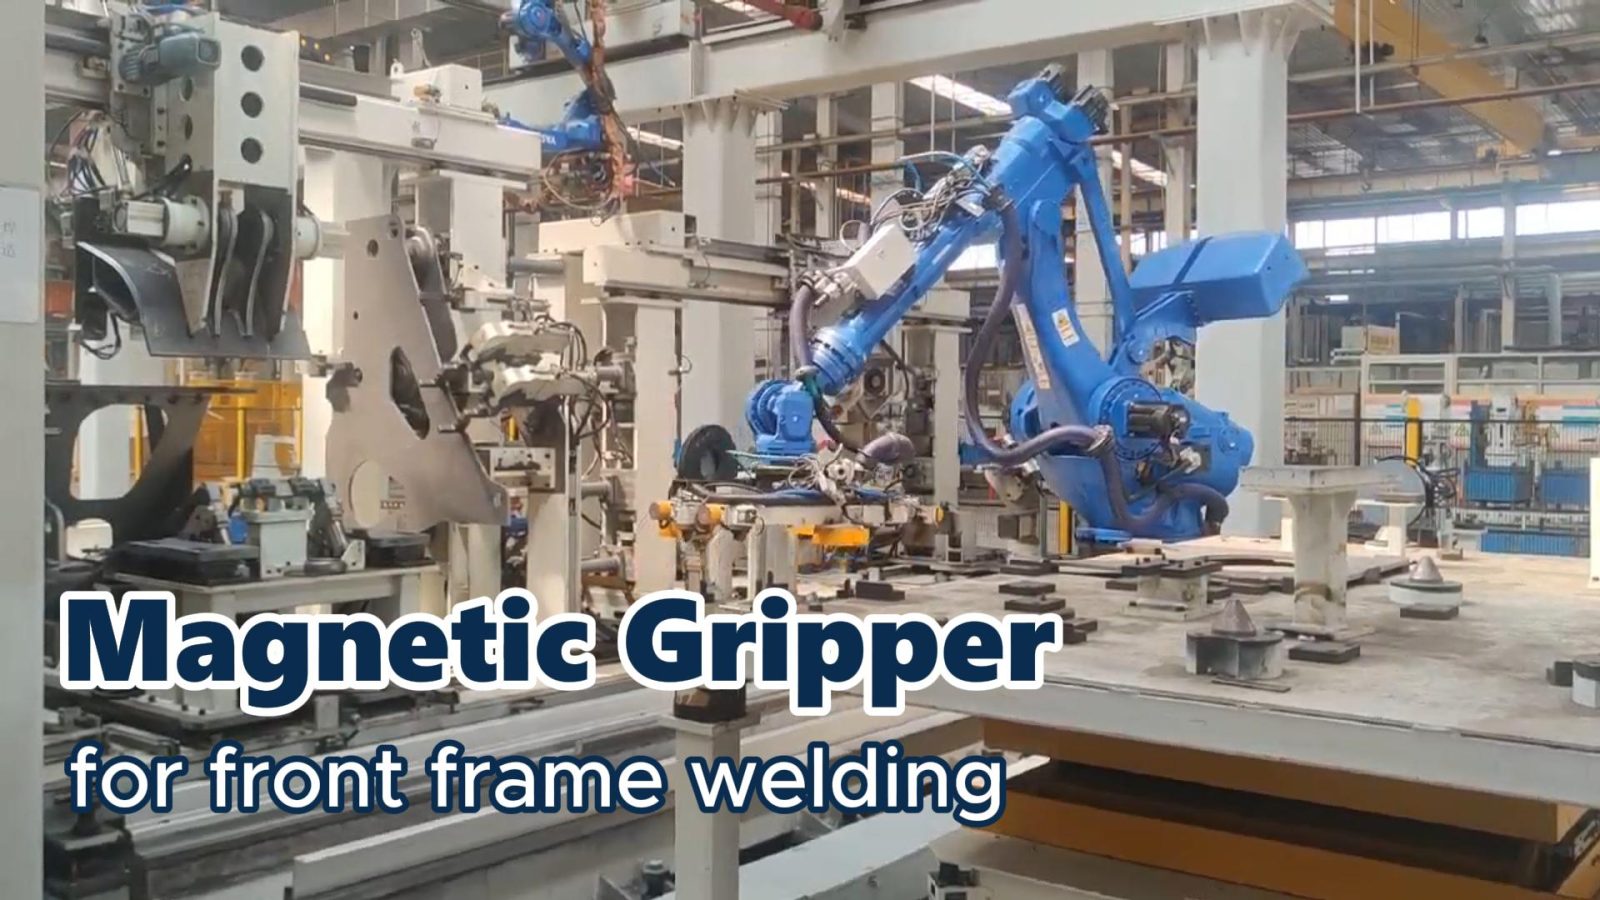
为机器人焊接单元设计的磁力夹爪采用电永磁技术,只在取放阶段耗电,减少发热;聚焦的磁场分布不干扰周边电子设备与焊接过程本身,且无需气动元件或机械夹具,降低维护与污染风险。
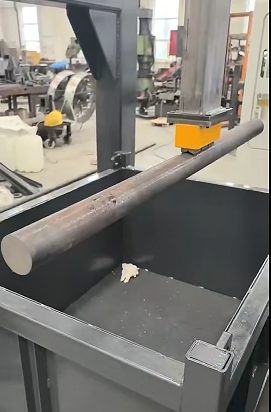
HEPMT-2108A-DZ 以紧凑省空间的设计提供强劲吸持力,配合控制器安装在龙门机械手系统上,可高效搬运单件最重 100kg、长 200–1000mm、直径 20–80mm 的圆钢,并逐件有序码垛。
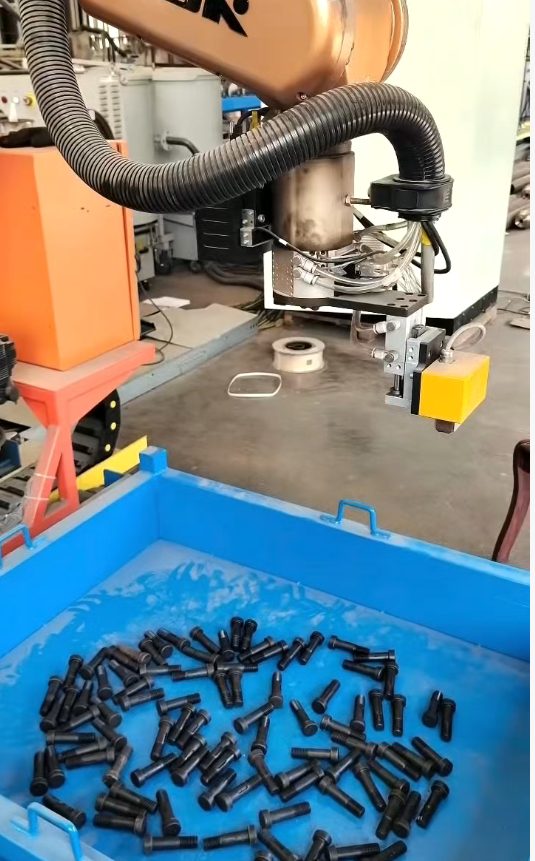
HEPMS-10H-ZKGD1 体积小巧却吸持力极强,配合前端视觉系统可智能识别并拾取 M16–M39、长 62–129mm、单件最重 2kg 的螺柱,确保每次单件搬运,为全自动化无人管理打基础。
油箱装配需搬运 20kg 工件。机器人以电永磁磁铁为末端工具完成"平移取、平移放",磁力均匀分布消除机械压力与接触点,避免划伤与变形,使产能达到原人工方式的 3 倍以上。